

写文章


- @2401_88747926


简介
该用户还未填写简介
擅长的技术栈
未填写擅长的技术栈
可提供的服务
暂无可提供的服务
RobotStudio 创建圆弧路径|手动示教与自动路径规划实验报告
本次实验学习对比工业机器人手动示教、自动路径生成两种方式,完成圆弧轨迹规划,掌握 TCP、工件坐标系配置、姿态调整、轴配置、轨迹优化完整流程。
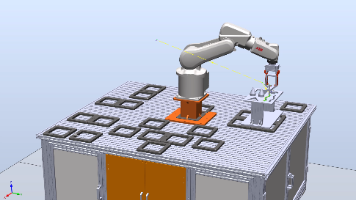
工业机器人IRB120方形路径示教作业报告
IRB120 机器人方形轨迹手动示教仿真实验报告,记录点位标定、轨迹调试过程与实验心得
到底了