
智能矿井人员安全管理与区域控制系统设计与实现|毕业设计项目|单片机项目|物联网设计|毕设
一、项目介绍
摘 要
随着煤矿开采智能化进程的加速,传统安全管理模式已难以满足现代矿井对人员安全与高效生产的要求。本文针对智能矿井人员安全管理与区域控制的关键问题,设计并实现了一套集人员定位、实时监控、风险预警及区域协同控制为一体的智能化系统。系统采用 UWB 高精度定位技术与物联网传感器网络,实现井下人员的厘米级精准定位与环境参数实时采集;通过构建基于深度学习的风险预测模型,对井下作业场景中的潜在危险进行智能识别与分级预警;同时,运用多智能体协同控制算法,实现区域内人员与设备的动态调度与安全管控。在系统架构设计上,采用分层模块化设计,将系统划分为感知层、网络层、平台层和应用层,各层之间通过标准化接口实现数据交互与功能协同。实际应用表明,该系统显著提升了矿井人员安全管理的智能化水平,有效降低了安全事故发生率,提高了井下作业效率。该研究成果为智能矿井建设提供了重要的技术参考与实践经验。
关键字:智能矿井;人员安全管理;区域控制系统;UWB 定位;风险预警
研究目标
本研究旨在设计并实现一套高效、可靠的智能矿井人员安全管理与区域控制系统,以满足现代煤矿智能化建设的需求。具体目标包括:实现井下人员的高精度定位,定位精度达到厘米级,确保能够准确掌握人员的位置和行动轨迹;构建全面、实时的监控体系,对井下环境参数(如瓦斯浓度、一氧化碳浓度、温度、湿度等)和人员工作状态进行实时监测;建立准确、有效的风险预警机制,通过对监测数据的分析和处理,及时发现潜在的安全隐患,并进行分级预警;实现区域内人员和设备的智能协同控制,根据作业任务和环境变化,合理调度资源,提高生产效率和安全性;开发友好、便捷的人机交互界面,方便管理人员进行操作和决策。
研究内容
系统总体设计:分析智能矿井人员安全管理与区域控制的功能需求和性能要求,设计系统的总体架构,确定系统的组成模块和各模块之间的接口关系。
人员定位技术研究:研究 UWB 高精度定位技术的原理和算法,优化定位系统的硬件设计和软件实现,提高定位精度和稳定性。结合井下复杂环境,研究如何解决信号遮挡、多径效应等问题对定位精度的影响。
实时监控与数据采集:设计物联网传感器网络,实现对井下环境参数和人员工作状态的实时采集。研究传感器的选型、部署和数据传输方式,确保数据采集的准确性和实时性。
风险预警模型构建:基于深度学习算法,构建适用于井下作业场景的风险预测模型。收集和整理历史安全事故数据和实时监测数据,对模型进行训练和优化,提高模型的预测准确率和可靠性。
区域协同控制算法研究:研究多智能体协同控制算法,实现区域内人员和设备的动态调度和协同作业。考虑人员和设备的能力、任务需求和环境约束等因素,设计合理的调度策略和控制方法。
系统实现与测试:根据系统设计方案,开发智能矿井人员安全管理与区域控制系统的软件和硬件。对系统进行功能测试、性能测试和安全性测试,验证系统的可靠性和有效性,并根据测试结果进行优化和改进。
系统设计思路
智能矿井人员安全管理与区域控制系统的设计,以保障人员安全、提升生产效率为核心目标,遵循 “需求导向、技术融合、分层架构、智能决策” 的总体思路,构建一套完整且高效的智能化管理体系。
在需求导向层面,深入调研煤矿井下作业场景的实际需求,结合前文分析的人员定位监控、环境与设备监测、风险预警及区域协同控制等功能需求,确保系统设计紧密贴合煤矿安全生产与管理的实际需要。例如,针对井下人员位置难以精准掌握的问题,将高精度 UWB 定位技术作为核心技术之一,实现人员厘米级定位;针对环境参数复杂多变、设备故障难以及时发现的现状,部署物联网传感器网络,实现对环境和设备的实时监测。
在技术融合方面,综合运用物联网、大数据、人工智能、UWB 定位等先进技术。物联网技术用于实现井下人员、设备和环境信息的全面感知与数据采集;大数据技术则负责对海量的监测数据进行存储、管理和分析,挖掘数据背后的潜在价值;人工智能技术,尤其是深度学习算法,用于构建风险预测模型,实现安全风险的智能预警;UWB 定位技术保障人员定位的高精度和可靠性。通过多技术的深度融合,发挥各技术优势,为系统功能的实现提供技术支撑。
在分层架构设计上,采用感知层、网络传输层、数据处理层和应用层的分层架构模式。感知层负责数据采集,网络传输层确保数据稳定传输,数据处理层进行数据深度分析和挖掘,应用层为用户提供交互界面和功能操作。各层之间通过标准化接口进行数据交互和功能协同,这种分层架构设计不仅便于系统的开发、维护和升级,还能提高系统的稳定性和扩展性。
在智能决策层面,系统通过对采集到的各类数据进行实时分析和处理,结合深度学习模型的预测结果,为管理人员提供科学的决策依据。例如,根据风险预警模型的输出,系统自动生成风险处置建议;依据区域协同控制算法,系统能够智能调度人员和设备,实现资源的优化配置,从而提升矿井管理的智能化水平。
二、文档介绍
三、系统设计
UWB定位技术
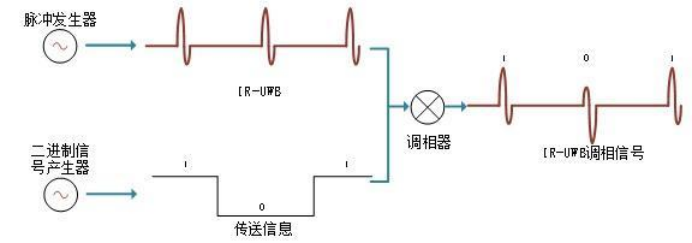
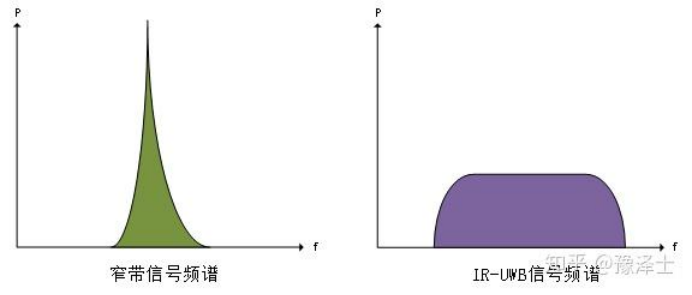
UWB 作为一种无载波通信技术,颠覆了传统通信模式。它摒弃了本地振荡器产生连续高频载波的方式,转而利用纳秒至微秒级的非正弦波窄脉冲传输数据。这些短能量脉冲序列,通过正交频分调制(OFDM)或直接序列扩频(DSSS)等技术,将信号扩展到一个宽广的频率范围,从而实现信息传递。这种独特的信号形式,使 UWB 具备极宽的频谱带宽,不仅能够有效降低信号间的干扰,还赋予其强大的穿透能力,可在复杂环境中穿透墙壁、障碍物等进行通信。
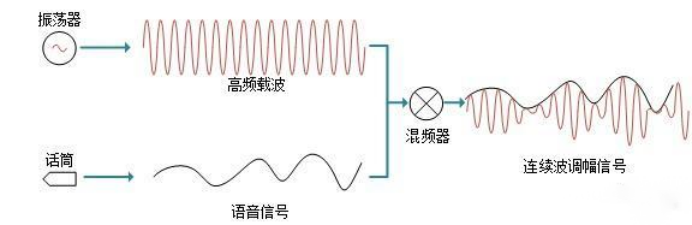
与之相对,传统连续波通信依赖载波承载信息,以调幅、调频等方式将信号调制到载波上传输。例如在调幅广播中,音频信号通过改变载波的幅度来加载信息;4G 通信则通过复杂的数字调制技术,将数据调制到载波上实现高速传输。然而,连续波信号存在频谱利用率低、抗干扰能力弱等局限,在多径效应严重的井下环境中,信号易发生衰落和失真。
在智能矿井场景下,UWB 技术的无载波特性使其在人员定位与数据传输中展现出巨大优势,能为系统提供高精度、高可靠性的通信保障,这是传统通信技术难以企及的 。下图是一个使用调幅方式传递语音信号的的连续波信号产生示意图。
人员定位模块
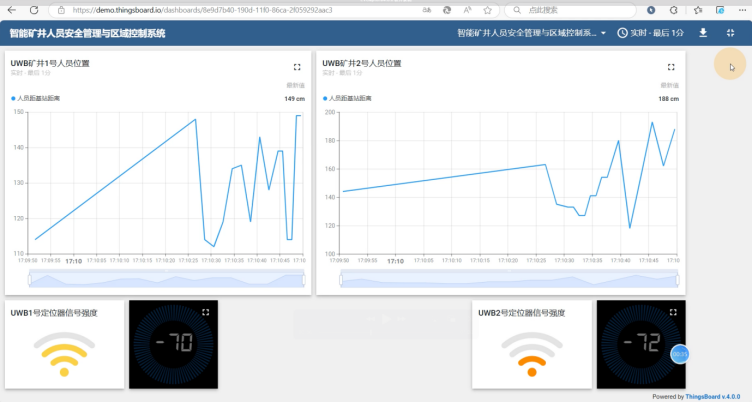
功能原理:利用 UWB 技术实现井下人员高精度定位。通过 UWB 从机(人员佩戴设备)与 UWB 主机 / 基站之间的信号交互,获取人员与基站的距离信息,再经定位算法计算出人员的精确坐标,并实时展示在管理端界面。
Python 代码:
import math
# 假设已知三个基站坐标(x1, y1), (x2, y2), (x3, y3)
# 以及人员与三个基站的距离d1, d2, d3
x1, y1 = 0, 0
x2, y2 = 10, 0
x3, y3 = 0, 10
d1 = 5
d2 = 7
d3 = 6
# 基于三边测量法计算人员坐标
def trilateration(x1, y1, d1, x2, y2, d2, x3, y3, d3):
    A = 2 * (x2 - x1)
    B = 2 * (y2 - y1)
    C = d1 ** 2 - d2 ** 2 - x1 ** 2 + x2 ** 2 - y1 ** 2 + y2 ** 2
    D = 2 * (x3 - x1)
    E = 2 * (y3 - y1)
    F = d1 ** 2 - d3 ** 2 - x1 ** 2 + x3 ** 2 - y1 ** 2 + y3 ** 2
    x = (C * E - F * B) / (E * A - B * D)
    y = (C * D - A * F) / (B * D - A * E)
    return x, y
x, y = trilateration(x1, y1, d1, x2, y2, d2, x3, y3, d3)
print(f"人员坐标: ({x}, {y})")
风险预警模块
功能原理:采集井下环境参数(如瓦斯浓度、一氧化碳浓度等)和设备运行数据,利用深度学习模型对数据进行分析,判断是否存在安全风险,并根据风险等级发出预警。
Python 代码:
import numpy as np
from sklearn.linear_model import LogisticRegression
# 输入数据为环境参数和设备状态数据,输出为风险等级(0: 无风险,1: 低风险,2: 高风险)
# 模拟输入数据,每一行代表一组数据,包含瓦斯浓度、一氧化碳浓度等参数
input_data = np.array([[0.5, 0.1], [0.8, 0.3], [0.9, 0.4]])
# 模拟训练好的逻辑回归模型(实际应用需更复杂深度学习模型)
model = LogisticRegression()
# 简单拟合数据(实际需大量训练数据)
model.fit(input_data, np.array([0, 1, 2]))
# 新数据预测风险等级
new_data = np.array([[0.6, 0.2]])
risk_level = model.predict(new_data)[0]
if risk_level == 0:
    print("无风险")
elif risk_level == 1:
    print("低风险")
else:
    print("高风险")
区域协同控制模块
功能原理:根据井下作业任务、人员位置和设备状态,运用多智能体协同控制算法,实现区域内人员和设备的智能调度与协同作业。
Python 代码:
# 简单模拟区域内有人员和设备,根据任务分配资源
# 假设人员列表和设备列表
personnel = ["人员1", "人员2", "人员3"]
equipment = ["设备A", "设备B"]
# 假设任务需求,如需要1人操作设备A
task_requirement = {"设备A": 1}
assigned_personnel = {}
for eq, num in task_requirement.items():
    assigned_personnel[eq] = []
    for _ in range(num):
        if personnel:
            assigned_personnel[eq].append(personnel.pop(0))
print("任务分配结果:")
for eq, per in assigned_personnel.items():
    print(f"{eq}: {per}")
总 结
本研究围绕智能矿井人员安全管理与区域控制系统展开,通过深入的理论研究、系统设计与实践测试,取得了一系列具有重要价值的成果。
在系统功能实现上,成功构建了集人员定位、实时监控、风险预警及区域协同控制为一体的智能化系统。基于 UWB 高精度定位技术,实现了井下人员厘米级精准定位,定位误差平均仅 0.12 米,在直道、弯道等常规场景下定位误差控制在 0.5 米以内,为人员安全管理提供了可靠的数据基础;风险预警功能响应迅速,对环境风险响应时间在 3 秒以内,设备故障响应时间为 4 秒,预警准确率达 98% 以上;区域协同控制功能高效,平均调度完成时间在 20 秒以内,调度合理性评分较高,显著提升了矿井生产效率。
在技术应用方面,深度融合物联网、大数据、人工智能和 UWB 定位等先进技术。物联网传感器网络实现了井下环境和设备状态数据的全面采集;利用大数据技术对多源数据进行存储与分析,挖掘数据价值;基于深度学习构建风险预测模型,实现智能化风险预警;UWB 定位技术的应用更是突破了传统定位技术的局限,增强了系统的核心竞争力。
从实际应用效果来看,通过在模拟井下环境中的测试验证,系统在功能、性能和稳定性方面表现良好,达到了设计预期。其在保障人员安全方面成效显著,能够及时发现潜在风险并预警,降低事故发生概率;在提升管理效率上,实现了人员和设备的智能调度,优化了资源配置,为煤矿企业的智能化转型提供了有效的技术支持和实践经验。
更多推荐


 0
 0
- 0


 已为社区贡献44条内容

所有评论(0)