
大数据管理与应用系列丛书《移动计算与社会治理》之第3章 移动定位技术
书目信息:《移动计算与社会治理》
章节:第3章 移动定位技术
主编:吕欣、李云轩
学习目标:深入理解移动定位的核心原理、误差来源及各大主流定位技术
文章目录
3.1 移动定位概述与科学度量体系
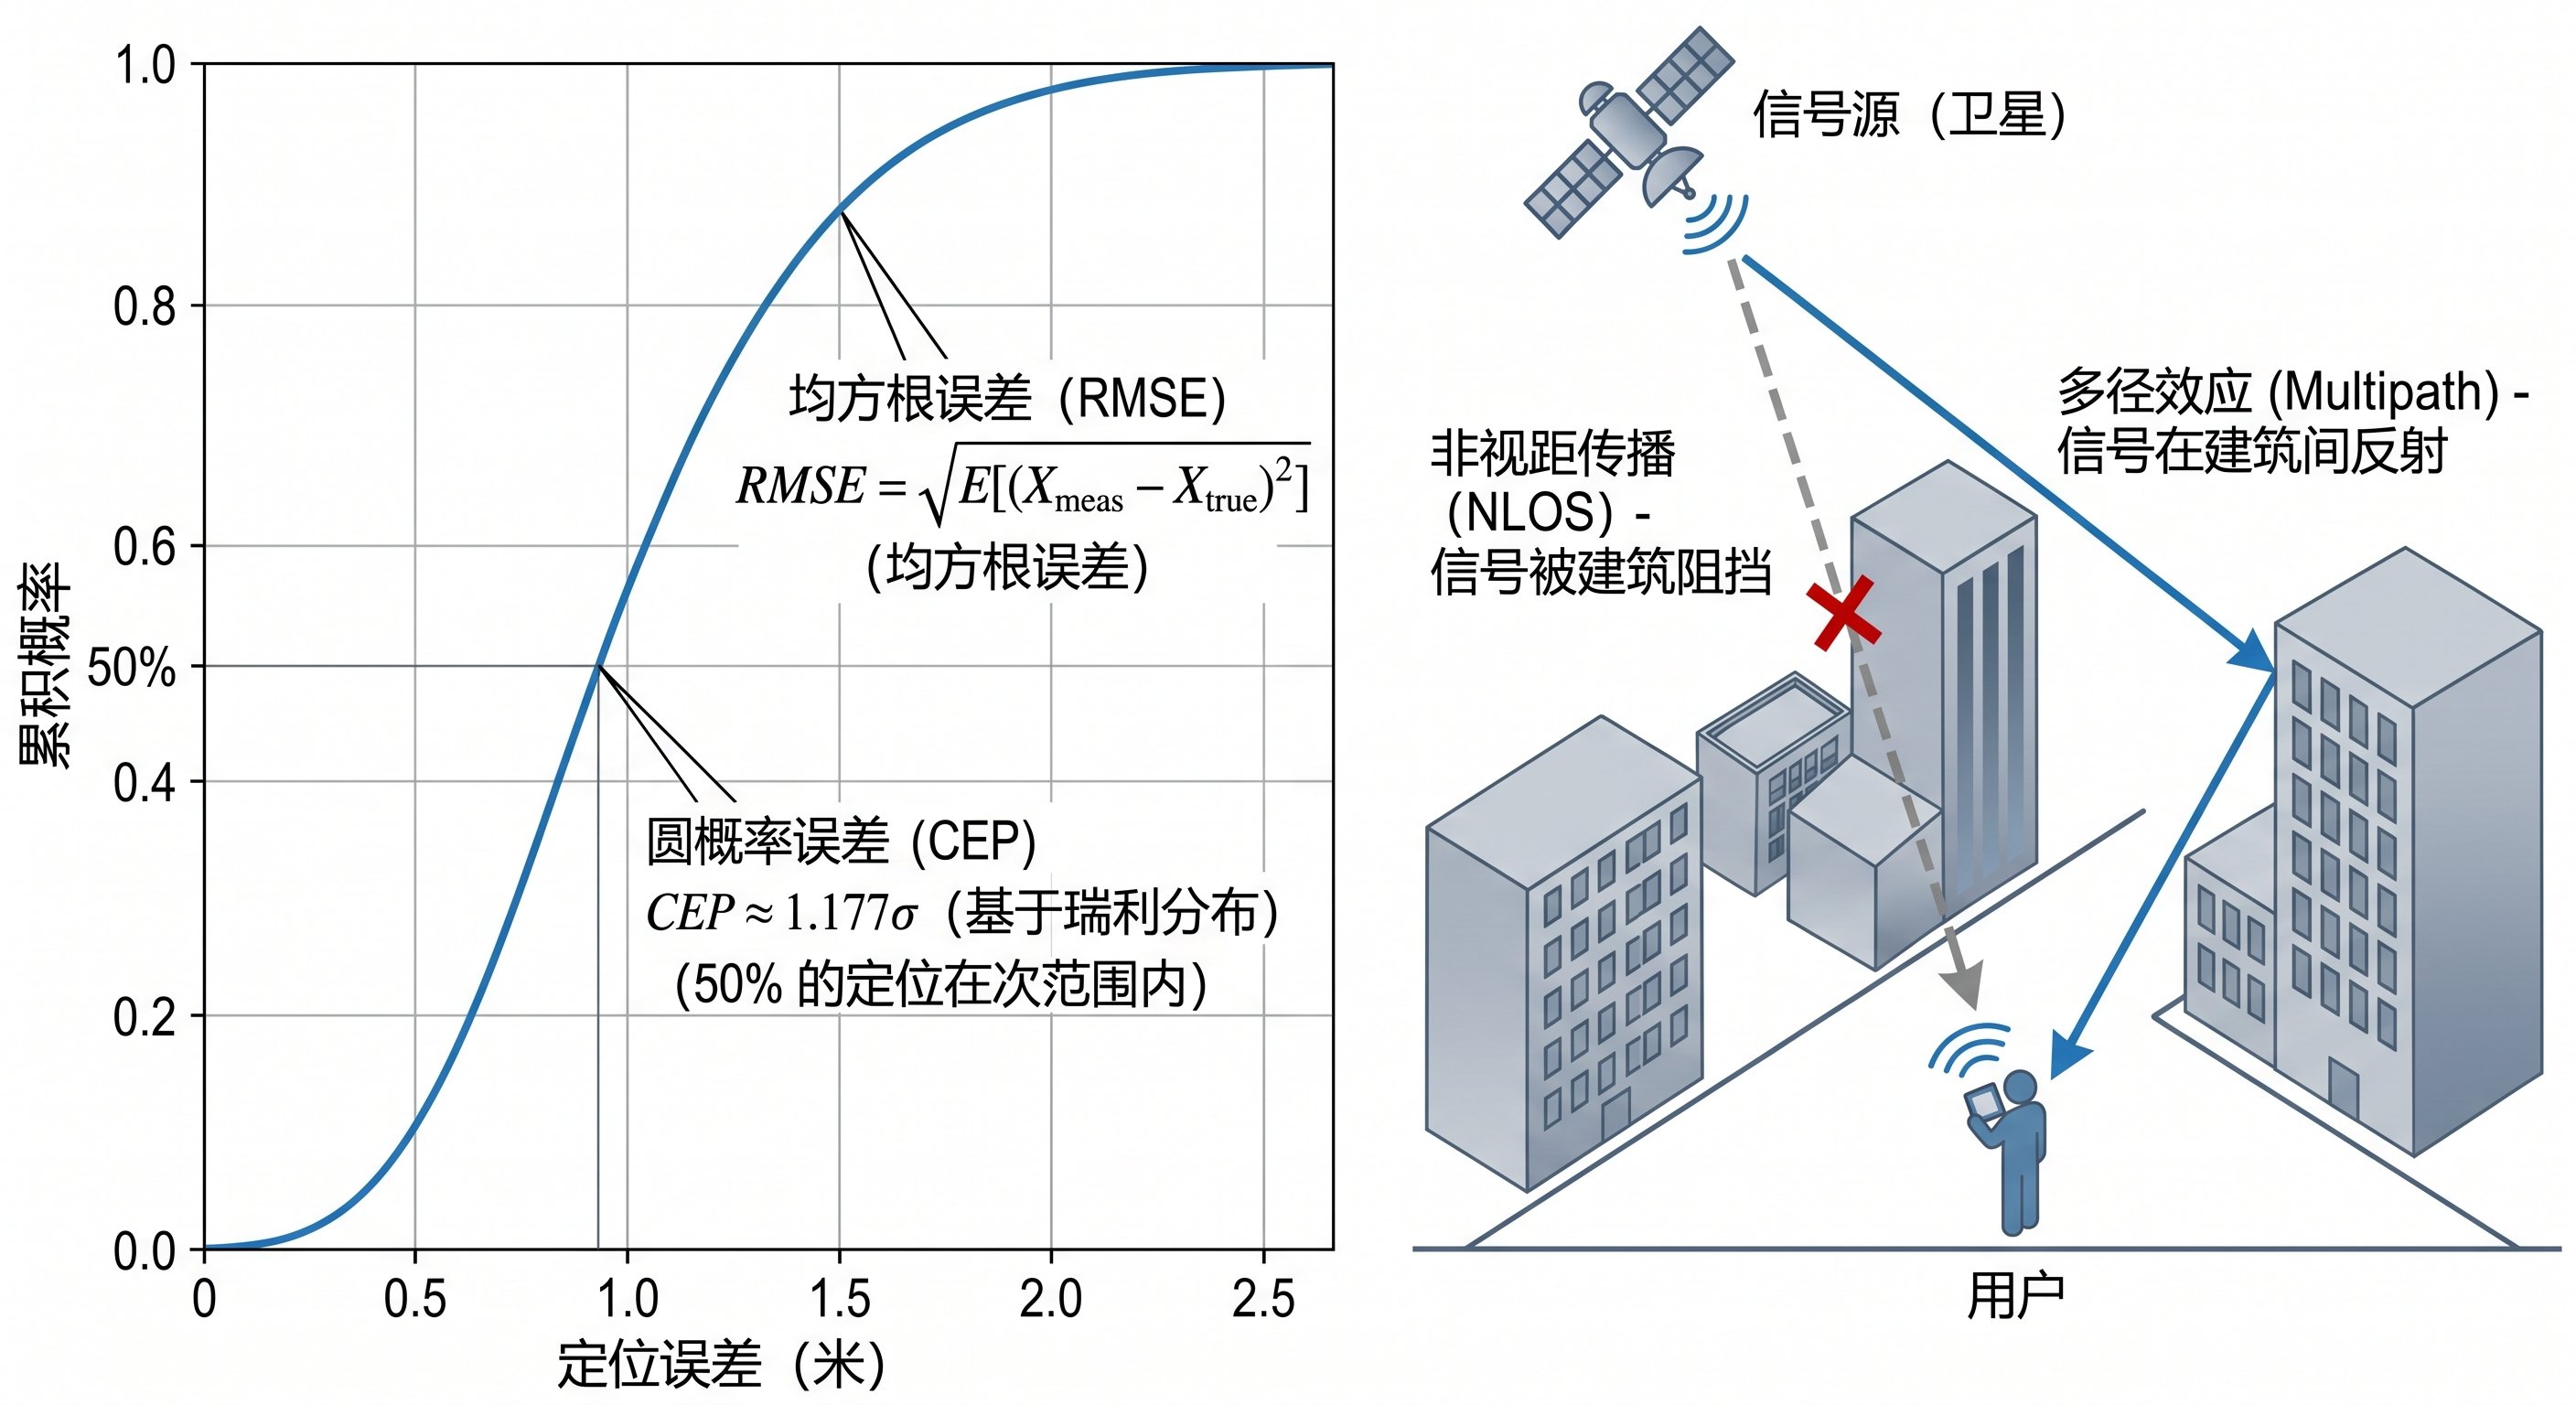
在移动计算理论中,移动定位技术是获取全域时空感知数据的核心环节。当前的移动终端形态极其丰富,涵盖了智能手机、可穿戴设备、车载终端以及各类物联网(IoT)设备。为了科学、客观地评估定位系统的性能,教材定义了一套严密的度量指标体系。这些指标不仅是工程测试的标准,也是理论研究的基石:包括**均方误差(MSE)与均方根误差(RMSE)**用于衡量绝对误差的离散程度;**累积分布函数(CDF)**用于全面刻画不同误差区间的概率分布;**圆误差概率(CEP)**直观反映了高置信度下的误差半径;几何精度因子(GDOP)则从空间几何拓扑的角度,揭示了基站分布对定位精度的影响;此外,还包括相对定位误差(RPE)以及决定系统实时性能力的系统响应时间(Response Time)。
在实际物理环境中,信号传输并非处于理想的真空状态,往往会受到多种复杂因素的干扰。教材明确指出了导致定位失真的四大常见物理误差来源:**多径效应(Multipath effect)**会导致接收端收到多条反射信号从而造成距离误判;**非视距传播(NLOS)**因信号被障碍物阻挡,导致实际传播路径长于直线距离;阴影效应(Shadowing effect)会造成信号强度的剧烈衰减;以及各类不可避免的噪声干扰(Noise interference)。
3.2 核心定位原理:时间、角度与强度的几何交会
移动定位的有效性建立在坚实的数学与几何准则之上。本章详细剖析了四大基础测量原理:
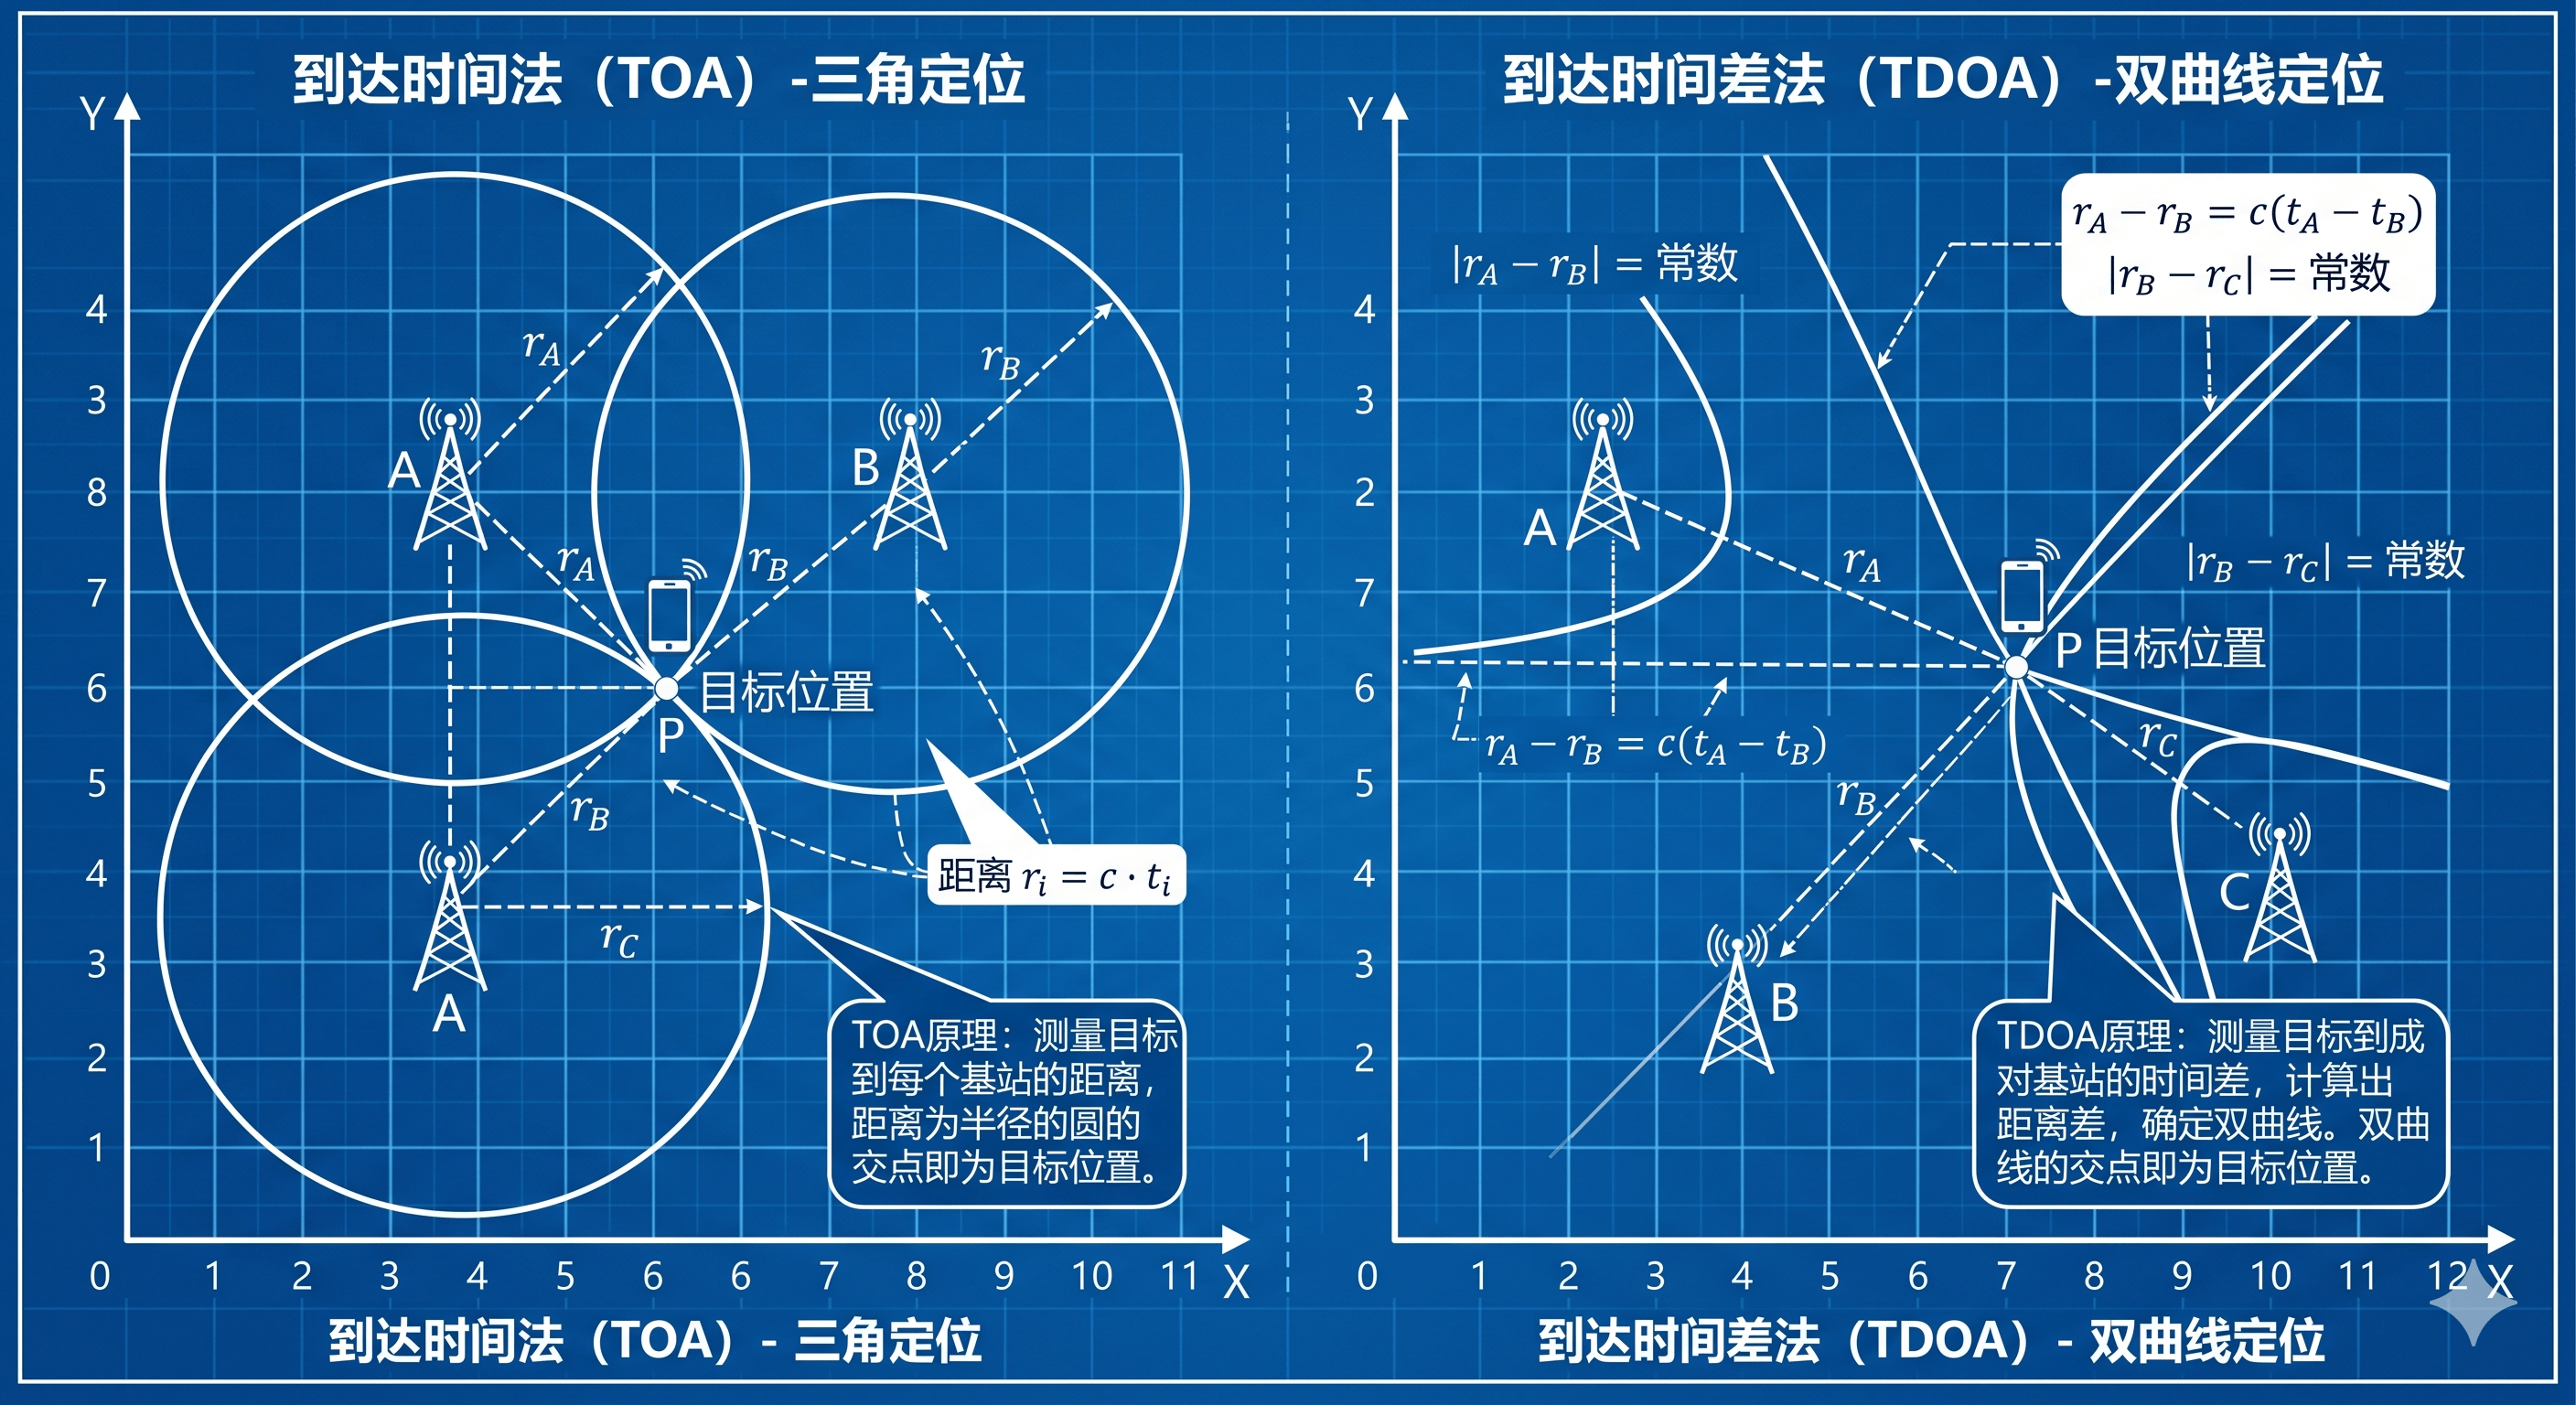
- 到达时间法(TOA):该方法基于三角定位原理(Triangulation),通过测量信号在空中的传播时间来计算距离。其几何表现为多圆交会,但该方法面临的巨大工程挑战是要求发送端与接收端之间具备极其严格的时钟同步。
- 到达时间差法(TDOA):为克服时钟同步难题,该方法基于双曲线定位原理(Hyperbolic positioning)。它不需要发送端和接收端之间的严格同步,只需计算信号到达不同接收节点的时间差来构建双曲线,交点即为目标。但它要求各接收端(基站)之间必须保持同步。
- 到达角度法(AOA):该方法基于角度交会原理(Angle intersection),利用天线阵列测量信号入射的方位角,通过空间直线的交叉来确定目标位置。
- 接收信号强度指示(RSSI):该方法依赖于射频信号的衰减特性,通常结合**指纹识别技术(Fingerprinting)**进行复杂环境下的位置解算。
3.3 移动通信基站定位的演进
蜂窝网络(Cellular networks)定位技术在通信标准的推动下经历了长足的发展。从早期的 Cell-ID(基于服务小区标识)、增强型小区ID(ECID),逐步演进到了更为精确的**到达时间差观测(OTDOA)**技术。
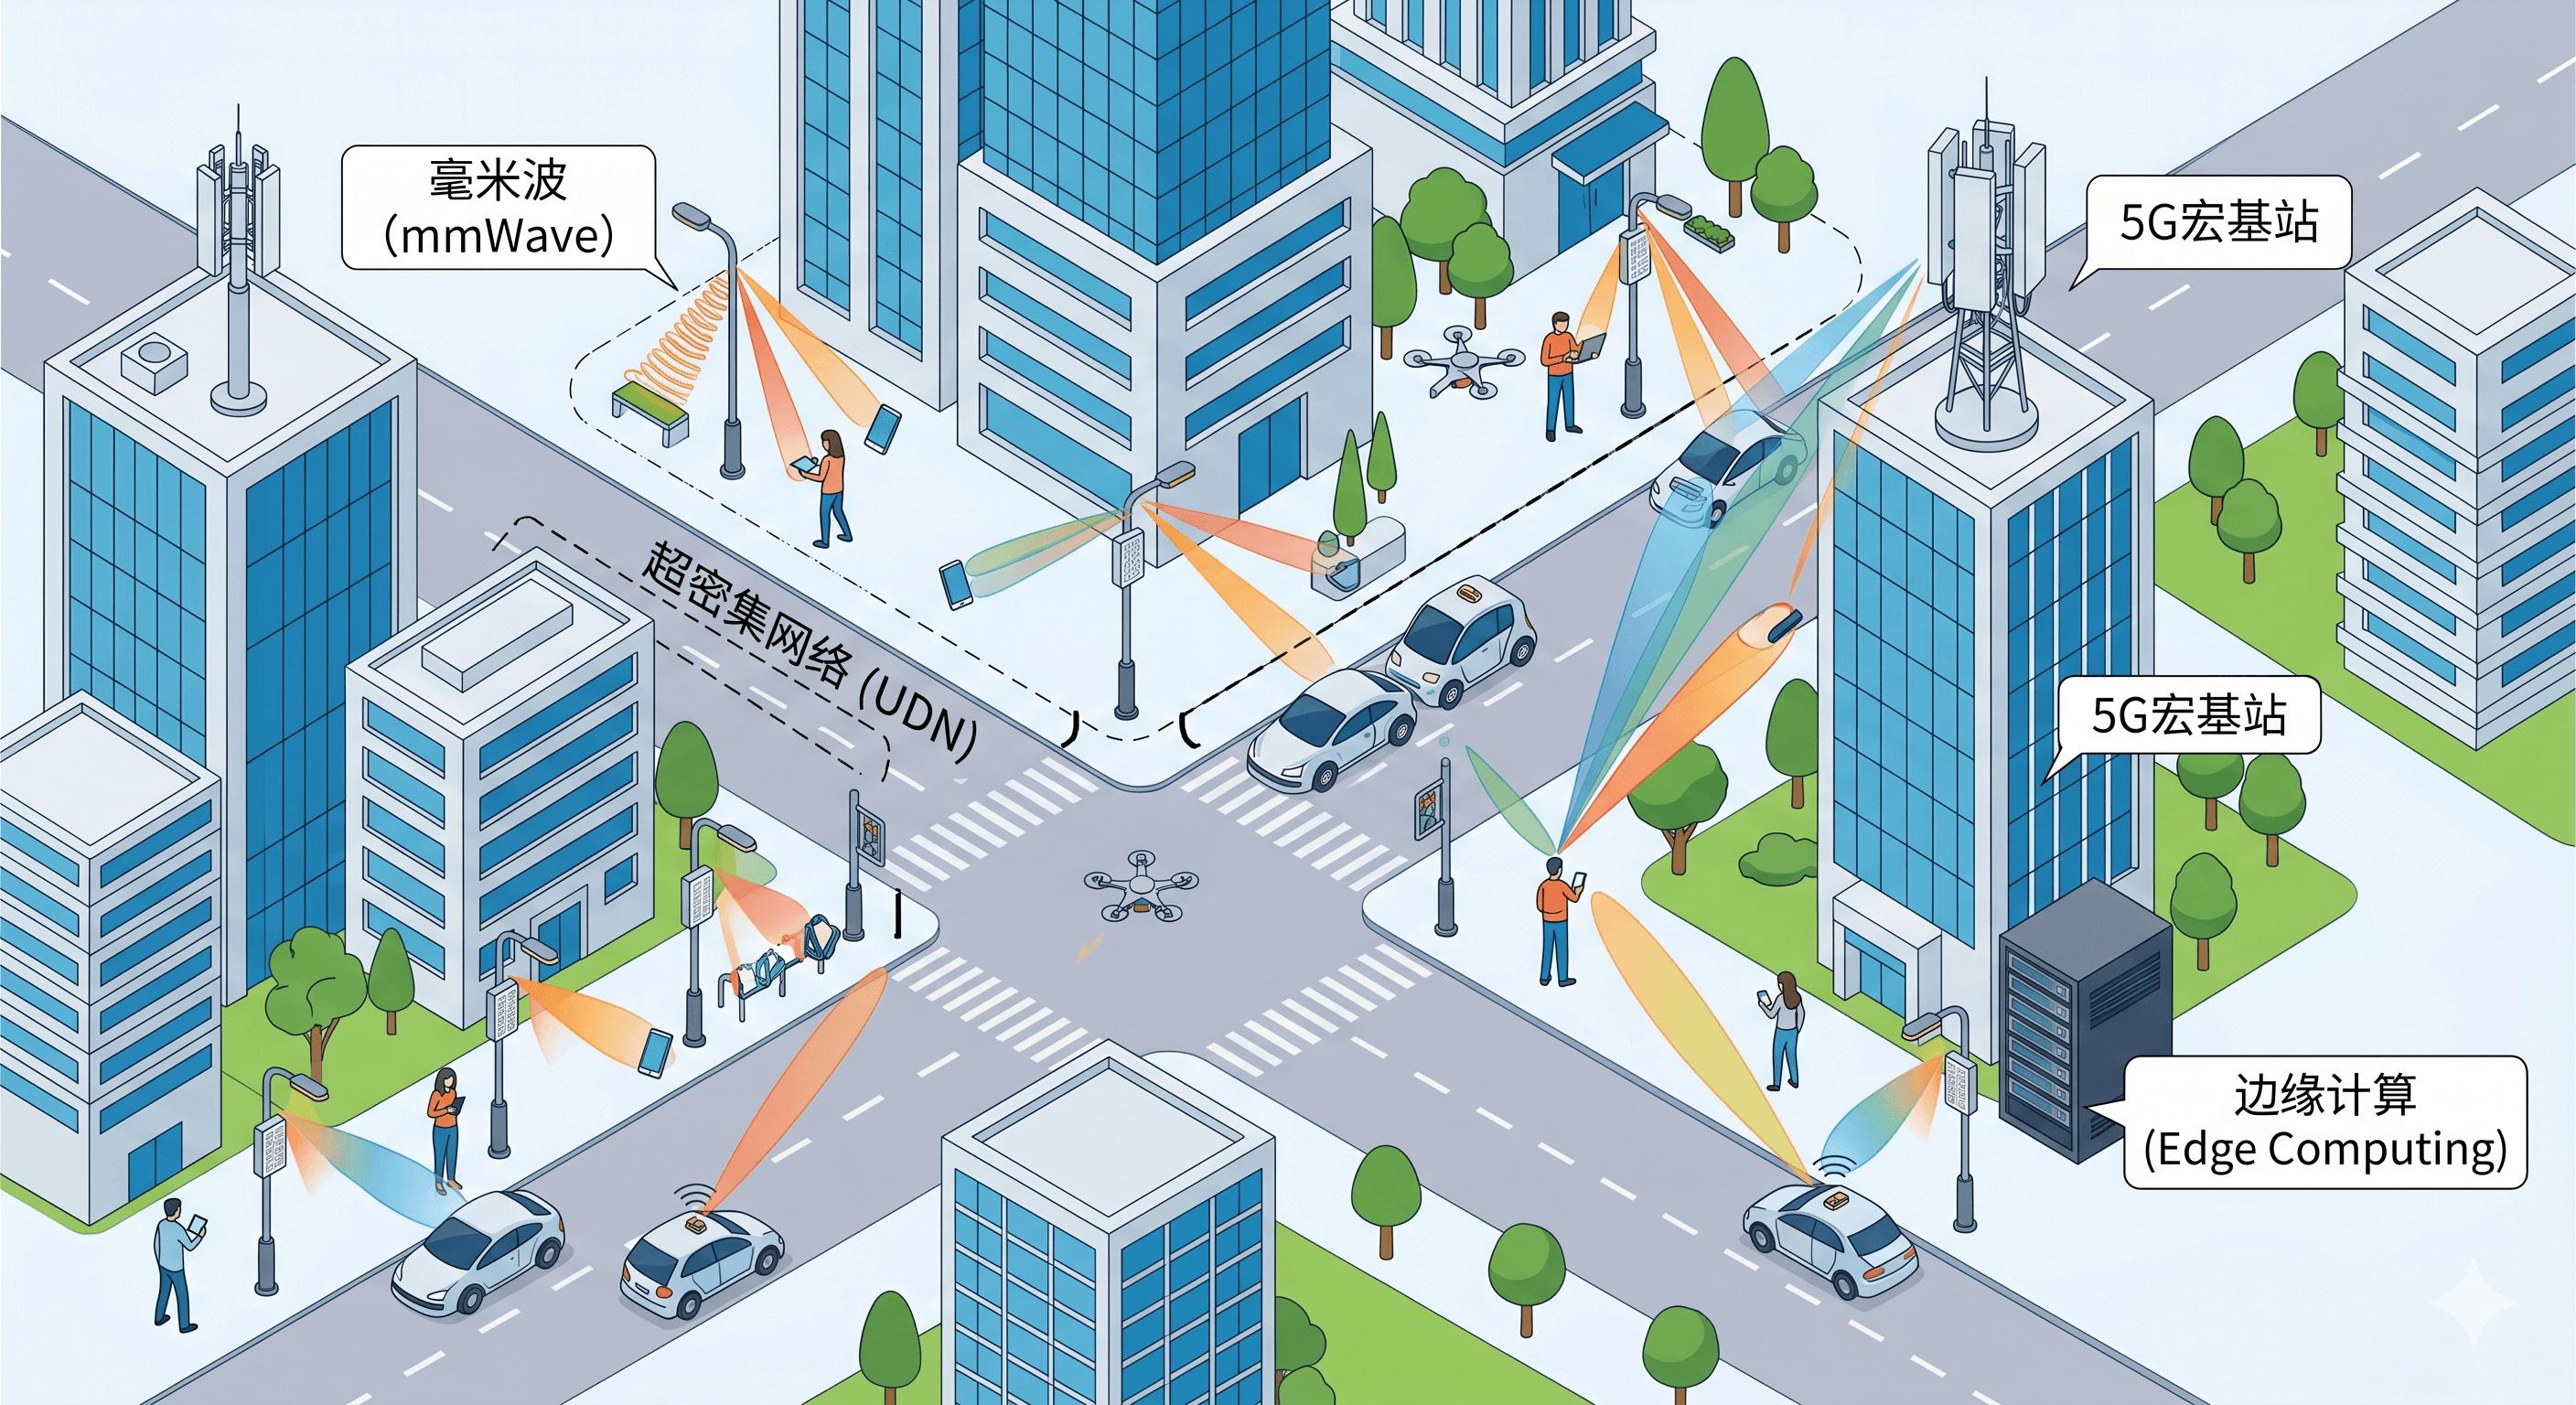
进入 5G 时代,定位技术迎来了质的飞跃。教材指出,5G 定位深度融合了一系列前沿底层技术:利用**毫米波(mmWave)的大带宽提供高时间分辨率;利用多输入多输出(MIMO)天线阵列提升角度测量精度;依托超密集网络(UDN)改善几何精度因子;并结合网络切片(network slicing)与边缘计算(edge computing)架构降低系统延迟。在实际产业应用中,典型的代表案例包括谷歌定位服务(GLS)以及综合多种信号源的“基站+”(Base Station+)**混合定位模式。
3.4 卫星定位技术(GNSS)的宏观架构
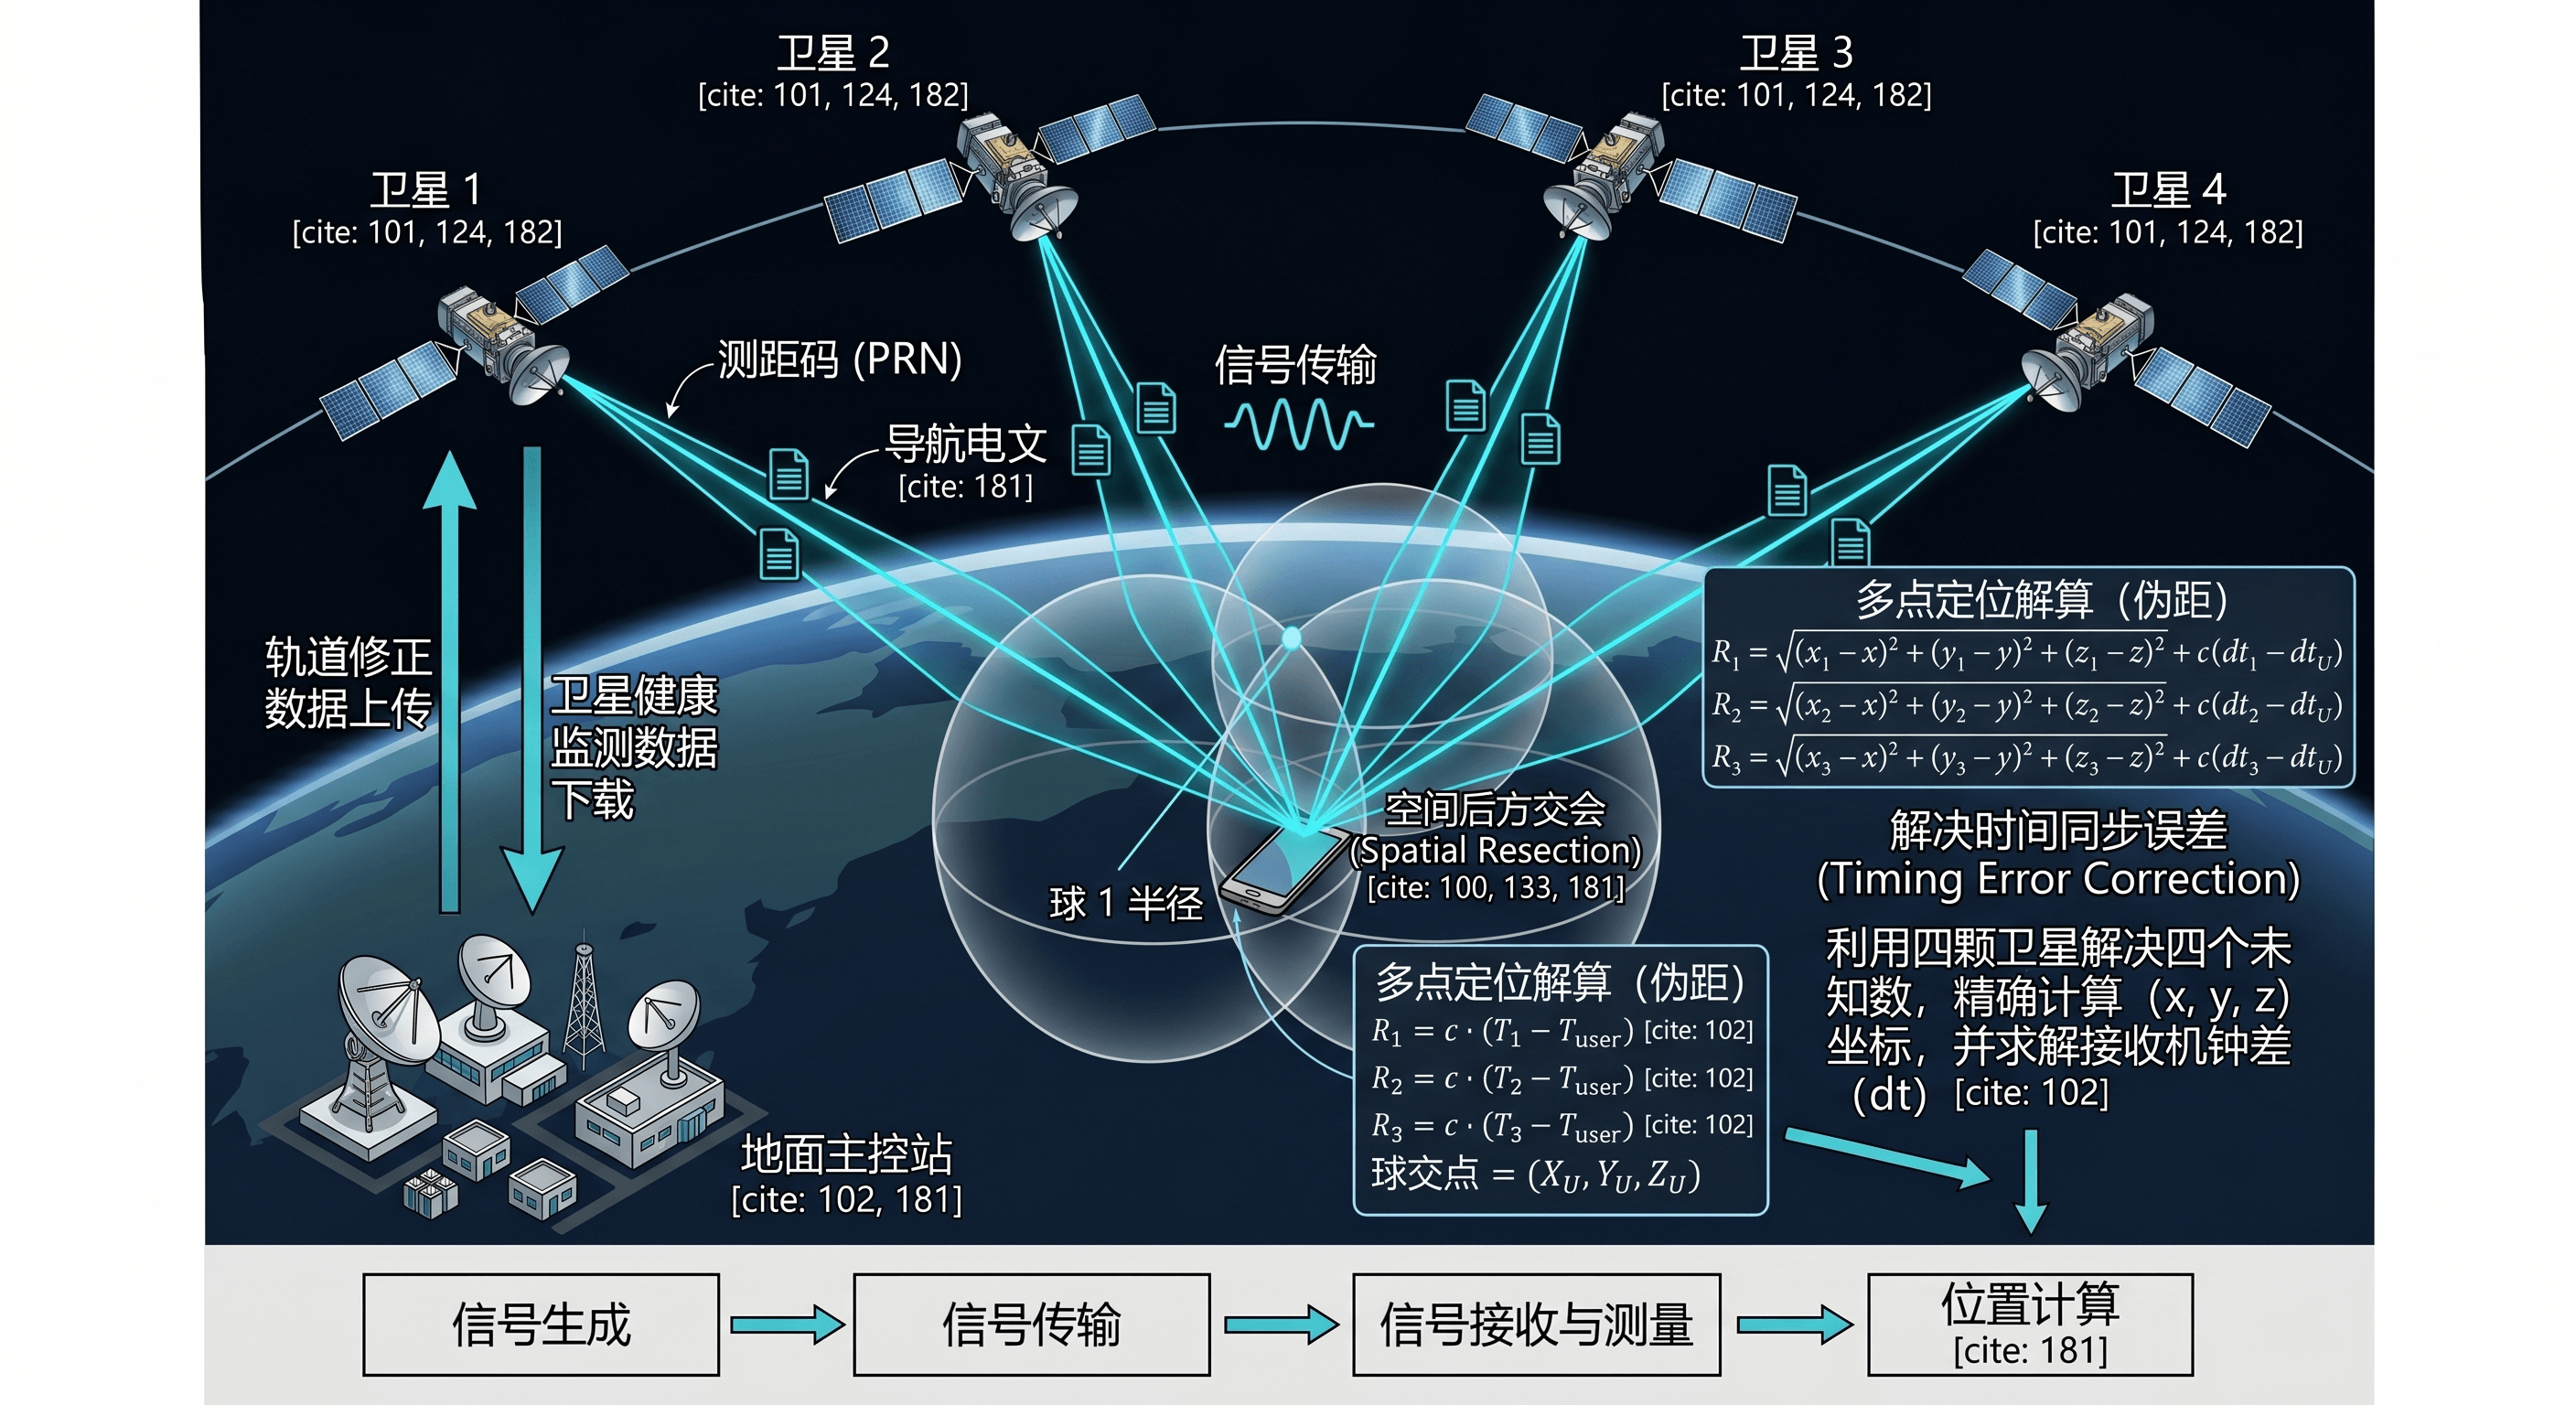
对于室外广域环境,卫星定位技术(GNSS)是绝对的主力。其核心数学原理是空间后方交会(Spatial resection),为了消除接收机钟差并解算三维坐标,通常需要至少 4 颗卫星来建立方程组。
一个完整的卫星定位系统在物理架构上由三大部分构成:负责系统监控与星历注入的地面控制部分(Ground control)、负责发射测距信号的空间卫星星座(Space satellite constellation),以及负责接收与解算的用户设备(User equipment)。目前全球公认的四大主流系统包括:美国的 GPS、中国的北斗(Beidou)、欧洲的 Galileo 以及俄罗斯的 GLONASS。此外,为了显著加速终端的首次定位时间(TTFF)并提升在城市峡谷等弱信号环境下的可用性,移动网络广泛集成了辅助全球卫星定位系统(A-GPS)。
3.5 室内微观定位技术:Wi-Fi 与蓝牙的较量
针对卫星信号无法有效覆盖的室内微观环境,教材重点介绍了以 Wi-Fi 和蓝牙为代表的射频定位技术。
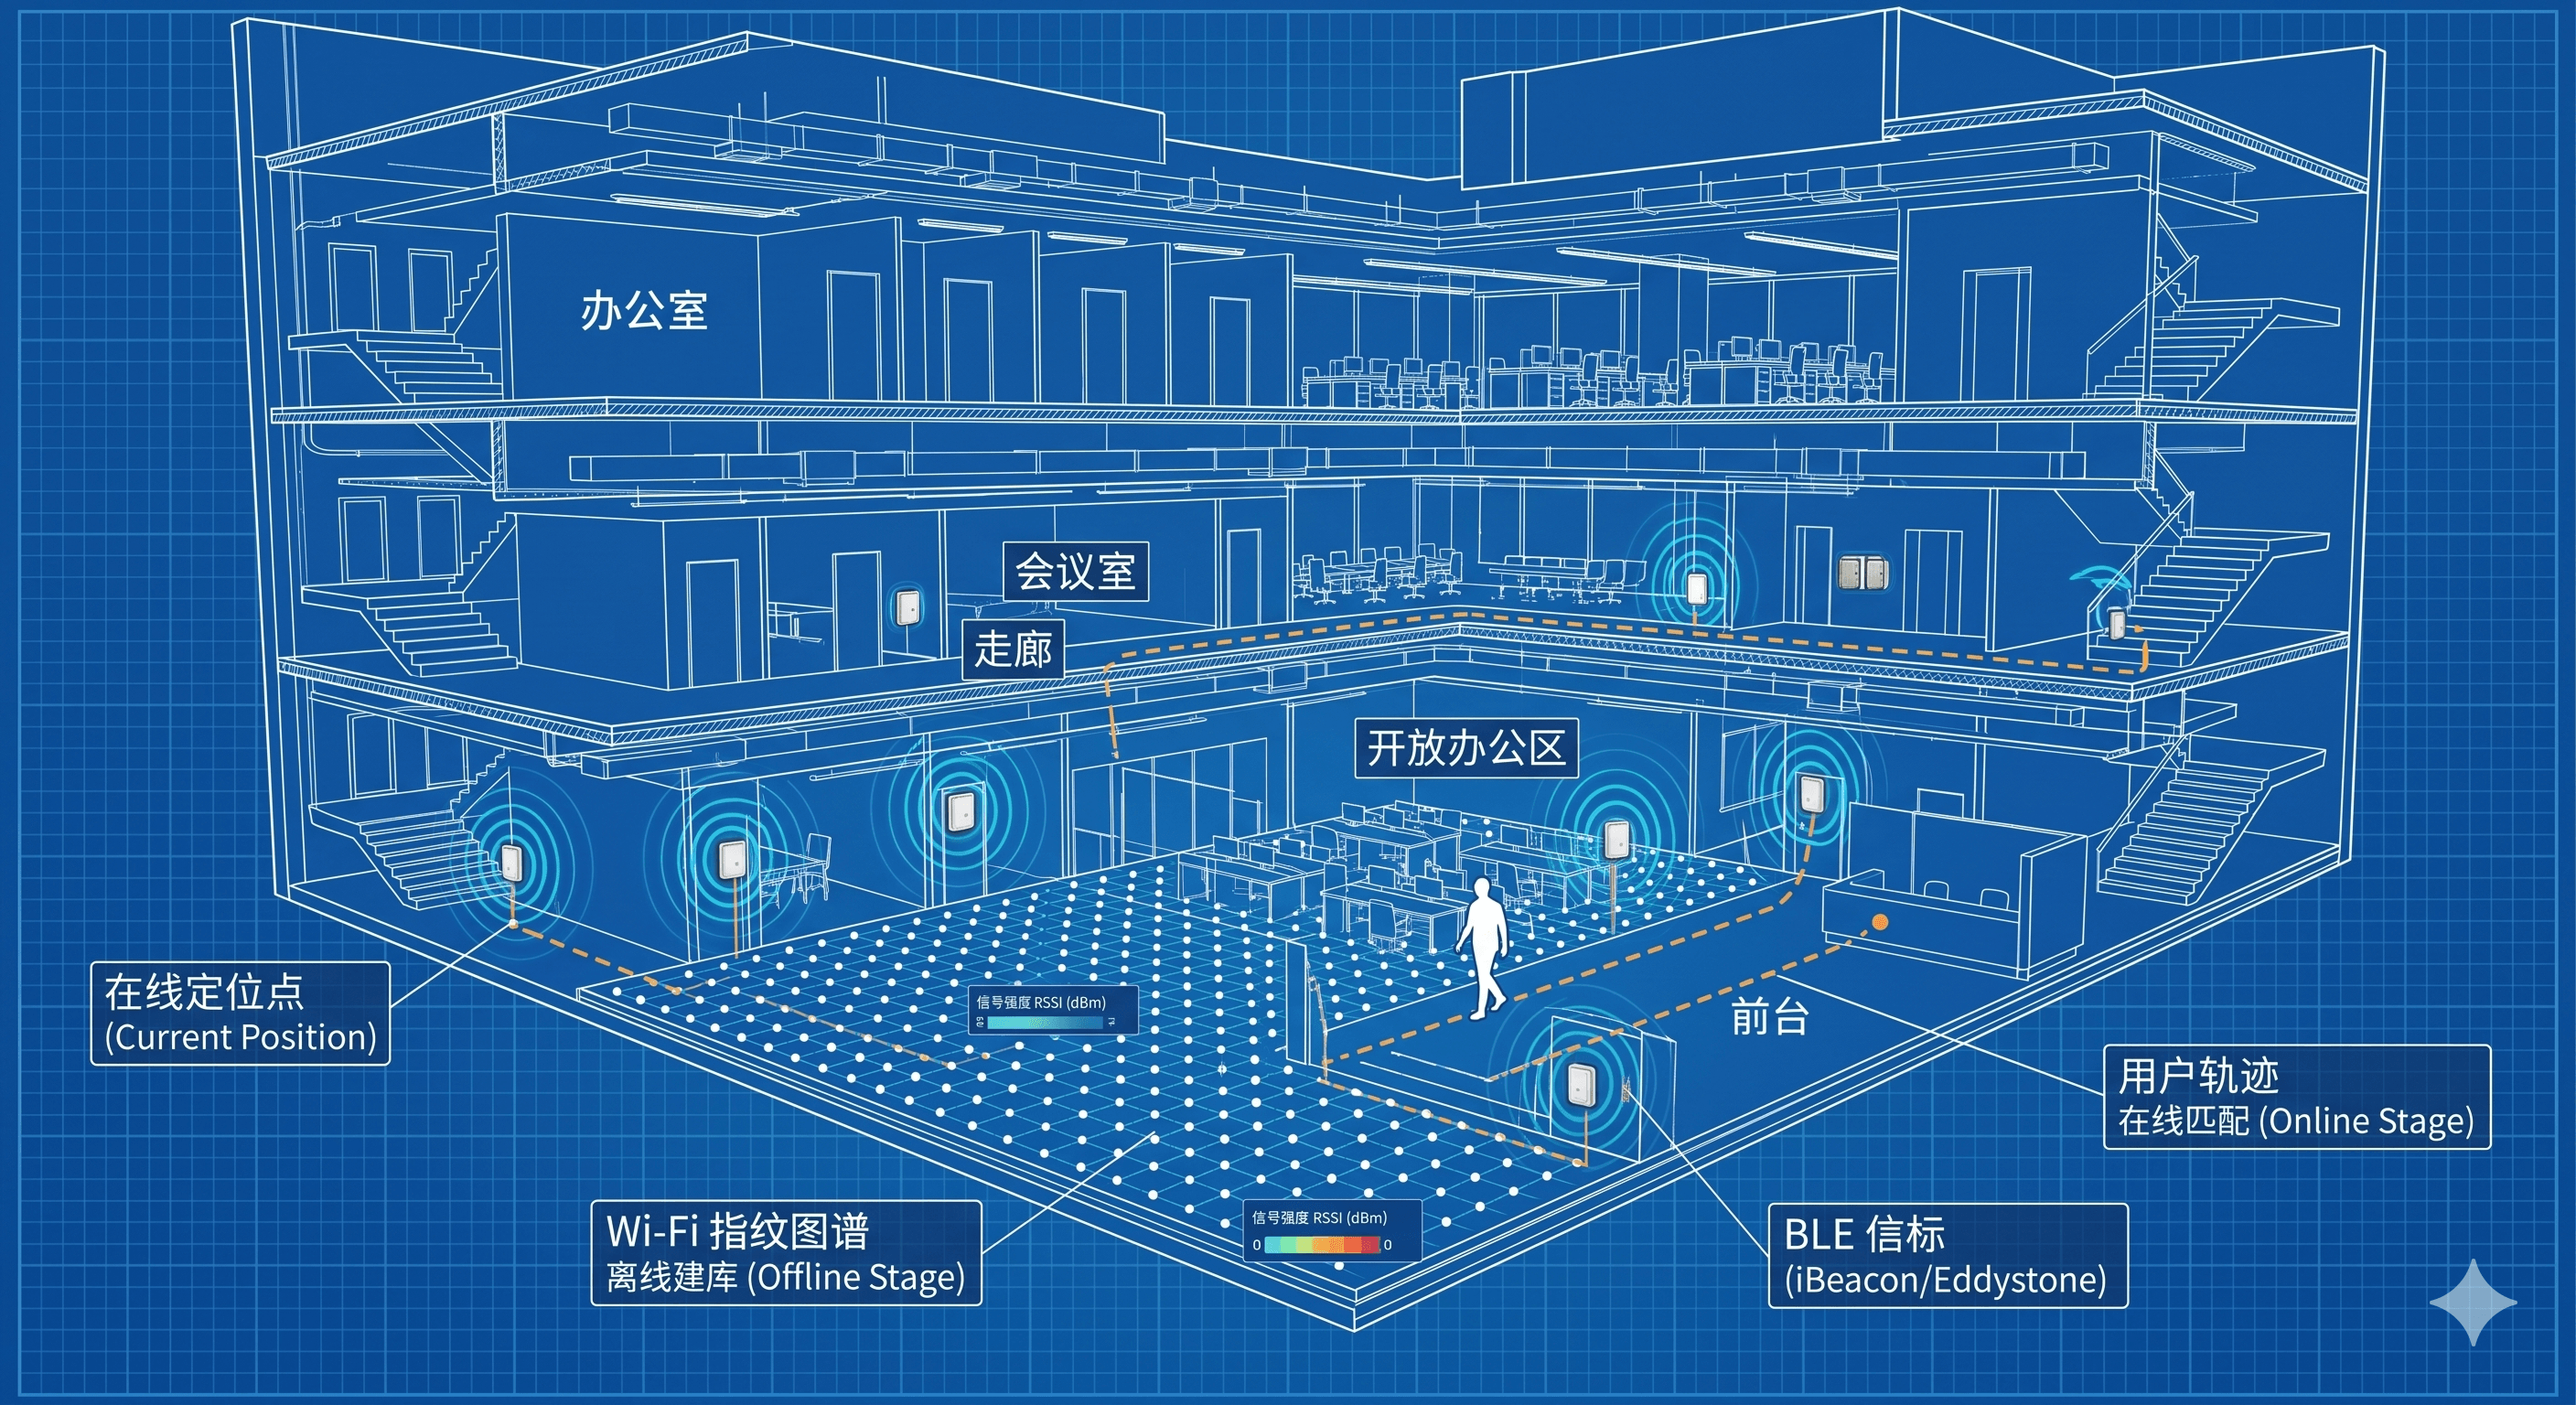
Wi-Fi 定位基于 IEEE 802.11 标准,主要工作在 2.4GHz 和 5GHz 频段。由于室内环境多径效应严重,其核心技术转向了 RSSI 指纹识别。该机制被严格分为两个阶段:第一阶段是离线建库(Offline stage),即在目标区域内网格化采集不同位置的信号强度特征并构建数据库;第二阶段是在线匹配(Online stage),终端实时测量当前信号并与指纹库比对以推算位置。此外,Wi-Fi 也可以结合 RSSI 测距进行三角定位,或结合 TOA/TDOA/AOA 进行综合定位。其典型的商业应用系统涵盖了谷歌定位服务(GLS)、Cisco DNA Spaces 以及 Ekahau RTLS。
蓝牙定位主要聚焦于低功耗蓝牙(BLE)技术。其定位原理同样涵盖了 RSSI 测距与 RSSI 指纹识别,但随着技术的进步,基于 AOA/AOD 的角度交会成为了实现室内高精度定位的核心突破点。在硬件设施上,蓝牙定位主要依赖部署在室内的各类信标(Beacons),例如主流的 iBeacon 和 Eddystone 协议标准。教材中还特别列举了华为蓝牙定位系统作为具有代表性的实际案例。
3.6 其他辅助定位技术
在梳理完主流的宏观与微观定位技术后,本章还辅助介绍了其他几种在特定场景下极具价值的定位手段:
- RFID 定位:射频识别技术在短距离目标追踪中具有独特优势,教材列举了包括 Radar、SpotON 和 LANDMARC 在内的几种经典定位系统架构。
- ZigBee 定位:该技术具有典型的**短距离(short range)与低功耗(low power)特点。其灵活的自组织网络拓扑结构(topology)**使其非常适合大面积、低频次通信的工业物联网场景。
- IP 定位:通过分析互联网协议地址来进行粗略的地理位置推断,通常用于网络安全审计与宏观区域的用户画像分析。
本文是基于国防科技大学吕欣教授主编的《移动计算与社会治理》一书所整理的读书笔记。详细内容请阅读原书。
作者:栗子同学
更多推荐


 6
 0
- 0


 已为社区贡献5条内容

所有评论(0)