
DAVIS346 Color和Mono事件相机怎么选?别只看“有没有颜色”
建议关键词: DAVIS346、DAVIS346 Color、DAVIS346 Mono、iniVation、事件相机、帧事件融合、视觉惯性
有关 DAVIS346 Color、DAVIS346 Mono、DAVIS346 双目套件的详细参数、选型与购买,可搜索再度事件相机访问官网。
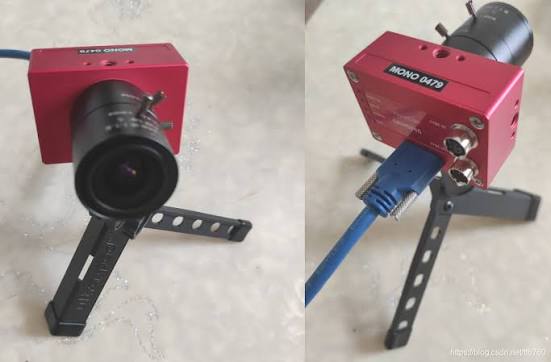
DAVIS 是 Dynamic and Active-pixel Vision Sensor 的缩写。它的重要特点不是单纯“能够拍事件”,而是在同一像素阵列上同时提供异步事件与常规帧,并结合 IMU 数据。
对研究者而言,这意味着可以用普通图像观察完整场景,用事件捕捉高速亮度变化,再用惯性数据解释相机自身运动。相比把普通相机与事件相机并排安装,同一阵列输出减少了视点差异和额外配准工作。
Color和Mono的共同基础
再度事件相机官网当前列出的 DAVIS346 Color 与 Mono 均为 346×260 分辨率,事件时间戳输出精度为 1 μs,典型事件延迟低于 1 ms,帧率最高 40 fps,并集成六轴 IMU。两款均支持多相机同步和外部事件注入。
这些指标说明两者的核心架构接近,真正需要判断的是颜色信息是否会给任务带来有效增益。
什么时候应该选择Color?
如果颜色直接参与目标分类、状态识别或多模态融合,Color 更合适。例如根据红绿信号区分状态、研究彩色目标在高速运动中的事件与图像融合,或希望采集带颜色语义的数据集。
Color 帧也更方便演示与人工标注。事件云本身不直观,彩色帧可以帮助标注者确认物体类别和场景关系,再把标签映射到相邻事件窗口。
但“显示起来更好看”不应成为唯一理由。如果最终算法只使用亮度、轮廓和运动,颜色链路会增加存储、预处理和标注复杂度,却未必提高结果。
什么时候Mono更直接?
光流、视觉里程计、SLAM、轮廓跟踪、振动与轨迹测量通常主要使用亮度结构。Mono 帧不需要处理彩色滤光阵列带来的颜色采样与去马赛克,更容易和大量灰度视觉算法及公开事件数据集保持一致。
在弱光或需要最大化有效亮度信息的场景中,也应优先实测 Mono。是否真正获得更好的信噪比,还会受到镜头、光谱、光圈和具体传感器设置影响,不能只凭“黑白相机通常更灵敏”直接下结论。
帧与事件融合能解决什么?
事件数据在静态区域缺乏完整纹理,帧图像则可能在高速运动中模糊。二者结合可用于事件引导去模糊、低延迟跟踪、图像重建、视觉惯性估计和监督学习。
DAVIS346 的帧与事件来自同一视点,但仍要注意时间对齐。帧具有曝光起止时间,事件则连续产生。将某一批事件与一帧简单绑定时,需要明确窗口是在曝光前、曝光期间还是曝光后。
DAVIS346和DVXplorer如何分工?
如果必须同时获得帧、事件和 IMU,DAVIS346 的产品逻辑非常清晰。如果项目已经确定只使用事件,希望获得更高事件空间分辨率,可考虑 640×480 的 DVXplorer 或 DVXplorer Micro。若希望采用更精简的纯事件方案,可考察 320×240 的 DVXplorer Lite。
所以 DAVIS346 和 DVXplorer 不是简单的新旧或高低关系。前者强调数据类型完整,后者强调纯事件与更高空间采样。
双目方案还要确认什么?
DAVIS346 Stereo Kit 适合研究双目事件、帧与 IMU 的组合。双目系统除了两台相机,还要关注同步线缆、机械基线、镜头一致性、内外参标定和左右相机时间偏移。
如果深度算法主要使用纯事件,也可以比较 DVXplorer Stereo Kit;对分辨率和成本要求不同的项目,还可评估 DVXplorer Lite Stereo Kit。真正的选择标准是需要哪些数据类型,而不是单机参数谁更大。
采购前建议列出五个问题
- 颜色是否进入最终算法,而不只是用于展示?
- 是否需要用常规帧做标注或建立真值?
- 是否需要 IMU 与视觉数据联合处理?
- 单目、双目还是多相机同步?
- 现有软件链使用 Python、C++、ROS,还是自定义接口?
回答完这五个问题,Color、Mono、DVXplorer 或双目套件之间的边界通常会非常明确。DAVIS346 的优势不在单个参数,而在于用一台设备建立帧、事件和惯性信息相互验证的实验链路。
更多推荐

 8
 0
- 0


 已为社区贡献3条内容

所有评论(0)