
基于YOLOv8深度学习的交通标志与行人车辆检测系统
·
目 录
项目介绍
本项目基于YOLOv8深度学习算法,设计并实现一款交通标志与行人车辆检测系统,聚焦复杂道路交通场景下的多目标检测难题。系统针对交通目标尺度差异大、环境干扰多、目标易遮挡等问题,通过构建多场景交通数据集,结合Mosaic、Mixup、HSV颜色变换等数据增强方法优化样本质量,有效提升模型的泛化能力与检测稳定性。依托PyTorch深度学习框架完成模型训练与参数优化,精准实现交通标志、行人、车辆三类核心目标的识别检测。同时基于Python与PyQt5搭建可视化交互系统,支持图片、视频、实时摄像头流三种检测模式,可自主调节置信度、交并比等核心参数,实现检测结果可视化展示与数据导出。系统兼顾检测精度与实时性,能够适配日常道路、校园路口、拥堵路段等多种场景,可为智能交通管控、自动驾驶感知、道路安防监测提供可靠的技术支撑,具备较高的实用价值与应用前景。
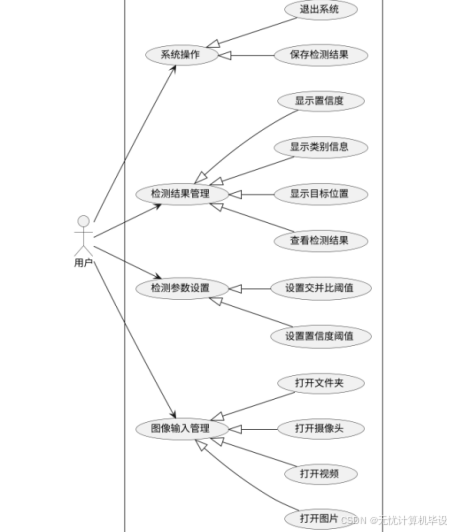
开发环境
开发语言:Python 3.9.16
深度学习框架:PyTorch 2.1.0、YOLOv8
图像处理工具:OpenCV 界面开发组件:PyQt5
操作系统:Windows 11 开发工具:PyCharm
硬件环境:AMD Ryzen 7 7840H、NVIDIA GeForce RTX 4060
系统架构:B/S架构
系统实现
本文采用实证的方法,就交通目标检测系统的图像识别、视频流处理、实时监控这三个主要的场景,从其性能特性及响应速度两个方面做了详细的分析,并且对各项技术指标进行了全面比较。
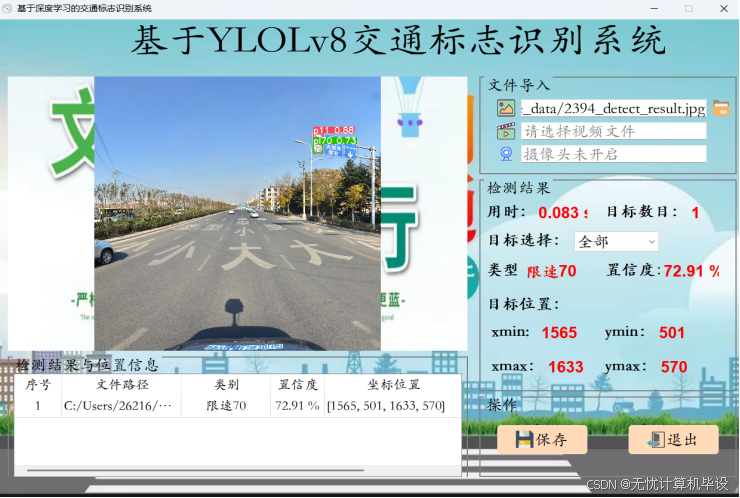
图5-2 YOLOv8模型开发交通标志识别系统的单帧图像检测性能图
论文参考
更多推荐

 0
 0
- 0


 已为社区贡献7条内容

所有评论(0)