
ATS360-EDU多源融合SLAM开放平台
1.概述
ATS360-EDU是上海代数律动技术有限公司(https://www.algoslam.com/)面向科研需求开发的的一款集成化的SLAM多源融合扫描开放平台系统。集成了激光雷达、IMU、4路相机、GNSS多源传感器,通讯支持4G、电台、WIFI、蓝牙。该产品可开放主控平台,并提供了集成化的数据接口和下载功能供研究者方便进行实时、后处理的研究,让研究者能更加聚焦于核心算法功能的研究。
适配ATS360-EDU数据的开源仓库:
1.fast-livo2:GitHub - markton/FAST-LIVO2 · GitHub
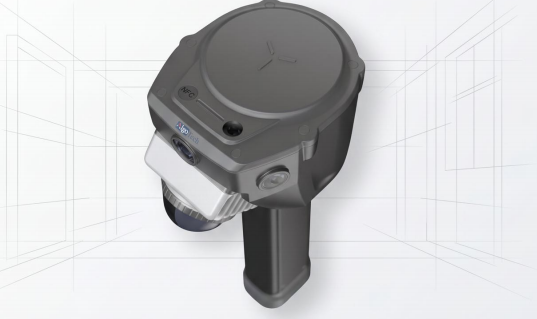
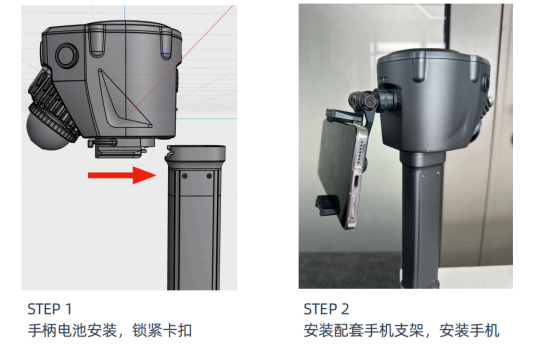
2.设备装配
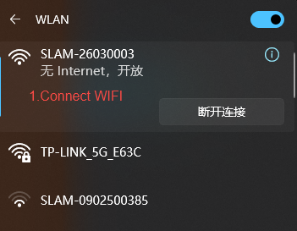
3.连接WIFI
设备内置WIFI热点,热点名以SLAM为开头,后面数字为机器的SN码。
4.进入网页
设备内置网页,通过http://192.168.4.1:8081/slam-home即可访问:
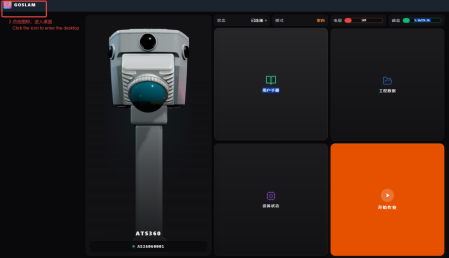
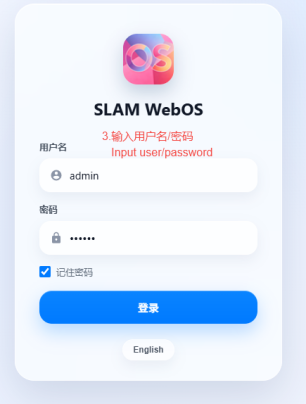
输入用户名密码:
进入SLAM WebOS桌面后,能看到4个图标:
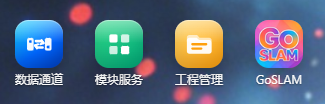
其中:
数据通道:可以查看设备内部的数据流管理;
模块服务:可以查看设备内部的各个模块的数据和状态;
工程管理:可以新建工程、存储数据;
GoSLAM:内置的SLAM作业APP。
5.数据通道
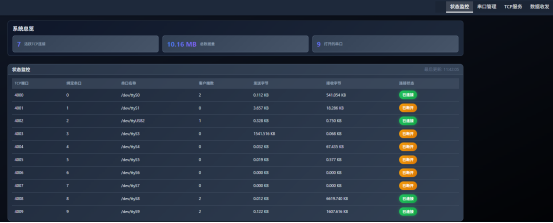
5.1状态监控
可监控主控内部各个数据流的状态。
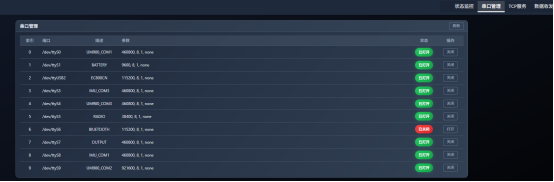
5.2串口管理
可打开或者关闭主控上的串口。
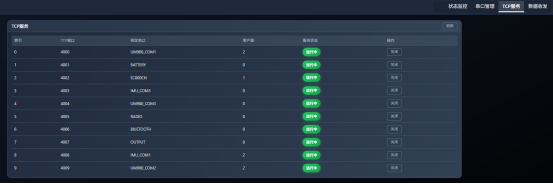
5.3 TCP服务
可查看、打开、关闭机器上提供的TCP服务功能。
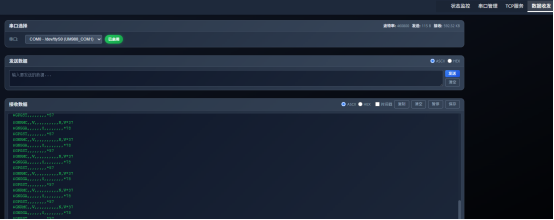
5.4数据收发
提供了直接操作主控内部串口的界面:
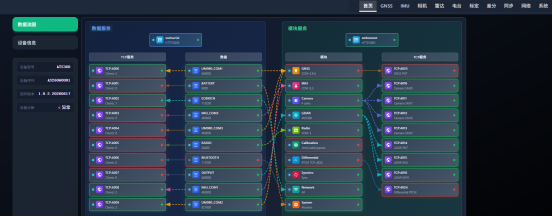
6.模块服务
模块服务主要用于查看、监控机器内部各个模块的数据、状态:
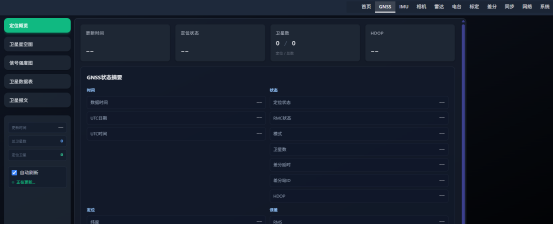
6.1 GNSS
可查看GNSS模块的状态:
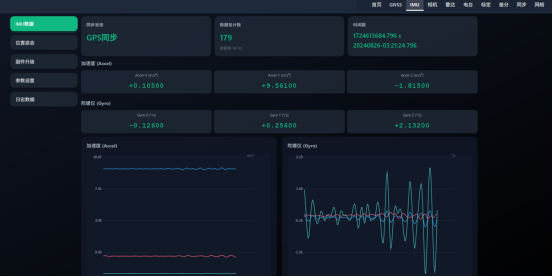
6.2 IMU
可查看IMU模块的状态:
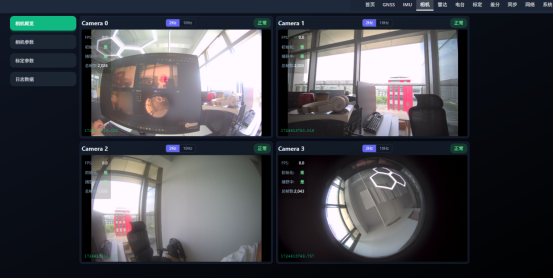
6.3 相机
可查看相机模块的状态:
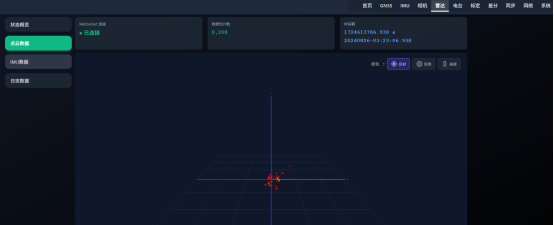
6.4 雷达
可查看雷达模块的状态:
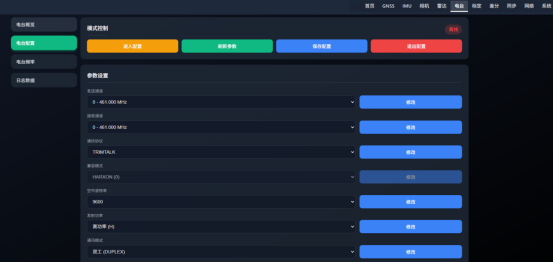
6.5电台
可查看电台模块的状态:
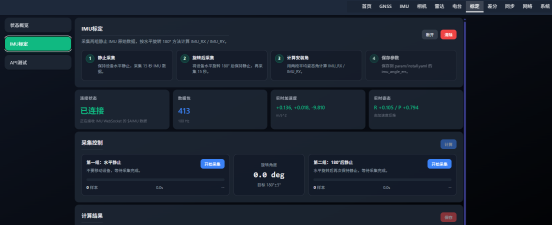
6.6 IMU标定
可进行IMU安装角的在线标定:
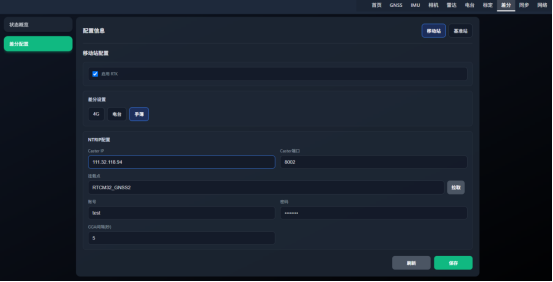
6.7差分
可查看和配置差分数据:
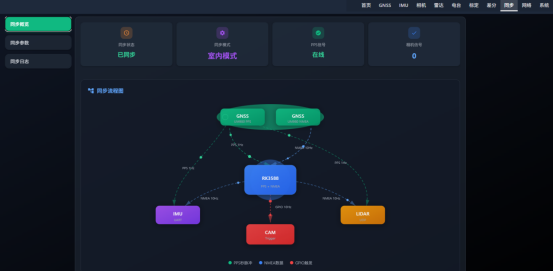
6.8 同步
可查看内部传感器的同步细节:
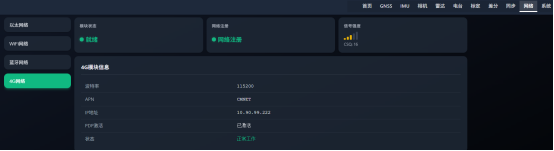
6.9 网络
可查看内部网络的状态:
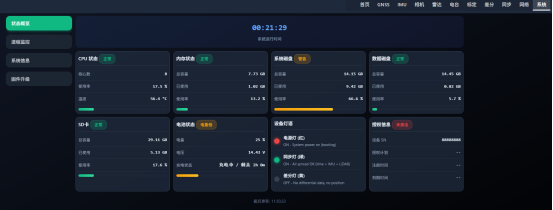
6.10 系统
可查看系统的状态,包括系统的资源消耗等:
7.工程管理
7.1新建工程
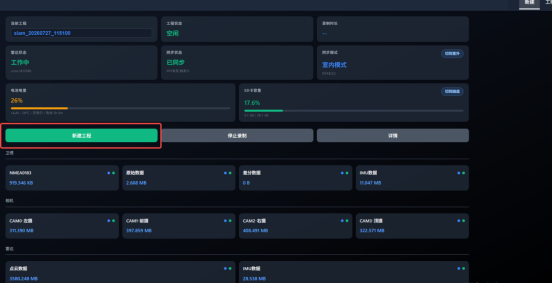
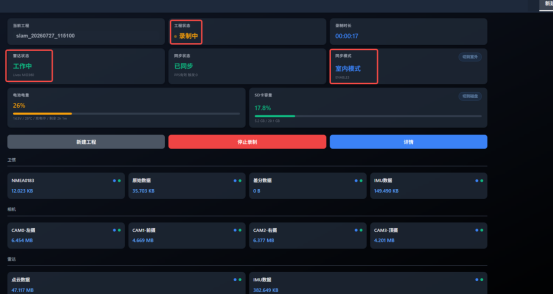
新建工程后,机器开始录制数据:
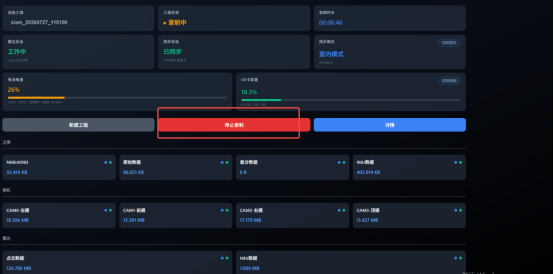
当测量完成后,点击停止录制:
7.2 下载数据
点击工程,进入工程列表页面,选择想要下载的工程数据:
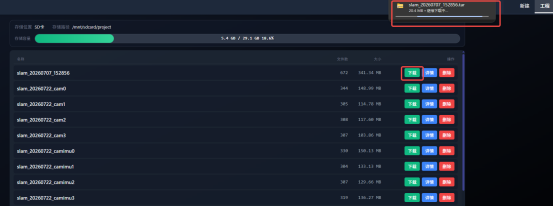
下载后数据:
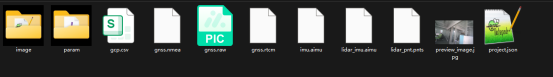
其中:
image:图像数据;
param:设备参数(包含了相机内存、IMU-相机外参、IMU-激光雷达外参等)
gnss.nmea:GNSS定位数据
gnss.raw:GNSS原始数据
gnss.rtcm:GNSS差分数据
imu.aimu:IMU数据
lidar_imu.aimu:激光雷达内置IMU数据
lidar_pnt.pnts:激光雷达点云数据
preview_image.jpg:预览图片(开机时的图片)
project.json:工程配置信息
更多推荐


 7
 0
- 0


 已为社区贡献1条内容

所有评论(0)