
全面学习雅马哈四轴机器人的实践教程包

简介:本教程资源包为初学者准备,深入讲解了雅马哈四轴机器人的安装、操作和编程。四轴机器人在工业自动化领域中以高效和精准著称,尤其适用于装配、搬运、焊接等场景。本资源包含结构工作原理介绍、详细安装过程、PPT操作文档、编程手册、视频教程、报警手册、安全规范和实践应用等内容。教程旨在帮助学习者从零开始,全面掌握机器人技术,为未来在工业自动化领域的应用打下坚实基础。 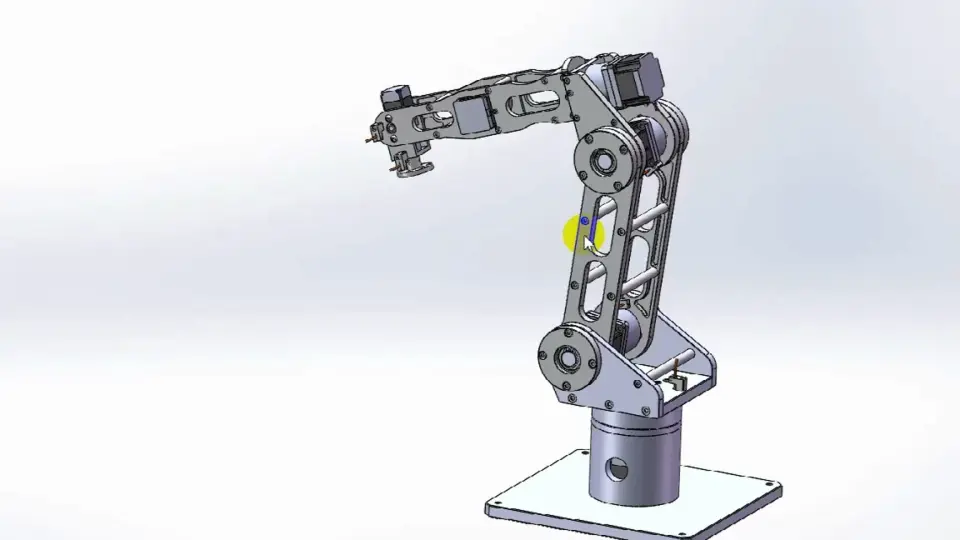
1. 四轴机器人结构与工作原理
在现代工业自动化领域中,四轴机器人作为一种常见的多关节机械臂,凭借其灵活的运动性能,在装配、搬运、喷漆等诸多环节中扮演着重要角色。了解其结构与工作原理是掌握和优化机器人操作的基础。
1.1 四轴机器人的组成部件
1.1.1 主要机械结构分析
四轴机器人通常由以下几个核心机械部件组成:基座、大臂、小臂、腕部以及末端执行器。基座负责固定整个机器人,大臂和小臂提供工作范围内的运动,腕部实现末端工具的精准定位。末端执行器则是根据不同的应用场景而变化,比如夹具、喷嘴等。
1.1.2 电机和驱动器的原理
电机是四轴机器人运动的动力来源,而驱动器则负责控制电机的启动、停止及速度。电机通常采用步进电机或伺服电机。步进电机适用于精确控制的场合,而伺服电机则提供更大扭矩和更高控制精度,广泛应用于需要高速和高精度定位的场合。
1.2 工作原理与运动控制
1.2.1 四轴联动控制原理
四轴机器人采用计算机控制系统实现精确的运动控制。四轴联动意味着四个关节能够相互协调工作,以实现三维空间内的任意定位和路径规划。控制系统通常由控制器、伺服驱动器、传感器和执行机构组成,通过复杂的算法确保动作的准确和连贯。
1.2.2 运动路径的规划与优化
为了提高工作效率和减少机器人运动过程中的磨损,运动路径规划和优化是必不可少的。路径规划通常需要根据实际作业需求,利用算法在满足工作精度的同时,找到最短或最优路径。此外,算法还会考虑到加速度、减速度以及避免动作冲突等因素。
在后续章节中,我们将深入探讨四轴机器人的安全操作规程、安装过程、编程语言、实际应用案例以及技能提升策略,为读者提供一个全面的四轴机器人使用和优化指南。
2. 安全规范和操作
2.1 安全操作规程
2.1.1 通用操作安全准则
在操作四轴机器人之前,遵守严格的安全操作规程是至关重要的。每个操作人员必须首先熟悉和掌握操作规程,包括但不限于:
- 穿戴个人防护装备 :操作人员在操作前应穿戴适当的安全装备,如防护眼镜、手套、防护服等。
- 遵守操作权限 :只有经过专业培训并获得相应资格认证的人员才允许操作四轴机器人。
- 检查设备状态 :操作前应检查机器人和周边环境的安全,确认无异常后才能启动设备。
- 紧急停止装置 :了解紧急停止按钮的位置并确保在紧急情况下能够立即执行。
2.1.2 非标准操作风险提示
非标准操作包括但不限于在未授权的情况下更改程序、使用非标准工具或材料、操作人员未经许可擅自进行维护等。为减少风险,需要遵循以下原则:
- 程序更改 :任何程序的更改都应在测试环境中完成,并经过多次验证,确保安全后方可实施。
- 工具和材料选择 :在非标准情况下使用工具和材料,应严格评估与机器人兼容性,避免意外损坏和事故。
- 培训与许可 :非标准操作需要特别培训,操作人员必须获得特别许可和指导。
2.2 机器人维护保养
2.2.1 日常检查与维护要点
为了确保四轴机器人的长期稳定运行,日常检查和维护工作不可或缺。关键的检查和维护要点包括:
- 检查机械结构 :每日检查机械手臂、关节和其他机械部件的紧固情况,确保没有松动或损坏。
- 检验电气连接 :定期检查电线和连接器,避免因接触不良或短路造成故障。
- 软件更新和备份 :检查是否有可用的软件更新,并定期备份控制系统程序。
2.2.2 常见问题的预防措施
面对可能出现的问题,预防措施尤其重要,以下是几种常见问题的预防措施:
- 关节过热 :定期检查并清理风扇和散热片,保证良好的散热条件。
- 系统报警 :了解并熟悉系统的各种报警信息,对出现的问题能够及时响应并处理。
- 部件磨损 :监测机械部件的磨损情况,并及时更换易损件,如伺服电机的轴承、齿轮等。
2.3 安全操作和维护的最佳实践
在这一节中,我们将通过一系列的mermaid格式流程图来展示安全操作和维护的最佳实践流程。
graph TD
    A[开始操作前的安全检查] --> B[确认穿戴个人防护装备]
    B --> C[检查机器人和环境的安全性]
    C --> D[了解当前作业的危险性]
    D --> E[进行必要的风险评估]
    E --> F[确认紧急停止装置可用]
    F --> G[开始操作]
接下来,提供一个表格,总结了机器人维护保养的主要内容和时间间隔。
| 维护内容 | 频率 | 主要目的 | | --- | --- | --- | | 日常检查 | 每次使用前 | 确保设备正常运行 | | 清洁和润滑 | 每周一次 | 提高机械寿命,减少磨损 | | 系统软件备份 | 每月一次 | 防止数据丢失 | | 电气系统检查 | 每季度一次 | 避免潜在的电气故障 | | 机械部件检查 | 每半年一次 | 及时更换磨损部件 |
通过这一节,读者应能充分了解并掌握四轴机器人的安全操作规程和维护保养的基本知识,为安全高效地使用四轴机器人打下坚实的基础。
3. 安装过程详解
在引入四轴机器人到生产线上或任何应用之前,正确的安装过程是保证机器人稳定运行和安全操作的基础。这一章将详细介绍安装过程,包括准备工作、实际安装步骤以及安装验收标准。
3.1 安装前的准备工作
3.1.1 环境检查与要求
在开始安装四轴机器人之前,确保工作环境符合所有安全和操作标准。这包括温度、湿度、清洁度以及是否有足够的空间供机器人运行。此外,检查是否有电磁干扰源或振动源可能影响机器人的正常工作。
3.1.2 必要工具和材料的准备
安装前需准备合适的工具和材料清单,这包括但不限于: - 扳手、螺丝刀等手动工具 - 电气连接所需的电缆和接插件 - 任何特殊的安装支架或固定装置 - 校准工具和测试设备
确保所有工具和材料都是新的或者处于良好的工作状态,以避免在安装过程中出现故障。
3.2 实际安装步骤
3.2.1 机器人本体的装配流程
四轴机器人的装配流程通常按照以下步骤进行:
- 按照生产厂商提供的装配图纸,将机械臂臂节和关节按照正确的顺序组装起来。
- 确保所有螺丝和连接件都已正确且牢固地安装。
- 依照设计图纸对机械臂进行精确的定位和调整。
在装配过程中,应持续检查各个部件的安装状态,保证所有组件都处于理想的工作位置,并确保运动平稳无异响。
3.2.2 电气连接与调试
完成机械装配后,进行电气连接和调试。这包括:
- 将电机驱动器与控制器相连,并确保接线正确无误。
- 检查所有的电源线和信号线,以确保无短路或断路的风险。
- 进行初步的电源开启和电机运行测试,观察是否有异常电流或过热现象。
在电气连接完成后,进行参数设定和简单的运动测试,确保机器人响应正常,控制指令准确无误。
3.3 安装验收标准
3.3.1 安装后的性能测试
在安装完成之后,必须进行性能测试,确保机器人满足工作要求。性能测试包括:
- 基础运行测试,检查机器人的运动范围、速度和加速度是否符合规格。
- 负载测试,模拟实际工作负载,检查机器人是否能够承受并完成任务。
- 故障诊断测试,利用软件工具检测是否有任何潜在的问题。
3.3.2 软件界面的配置方法
软件界面的配置是安装过程中的重要一环。本部分将指导如何设置和配置机器人控制软件:
- 安装控制软件,并进行网络连接测试确保软件能够控制机器人。
- 配置操作界面,包括设置用户权限和操作界面布局。
- 进行程序测试,编写简单的任务脚本,以验证控制软件是否能够正确地驱动机器人执行预定义任务。
以下是一个示例代码块,用于测试基本的运动控制功能:
# Python 代码示例:机器人运动控制测试
import robot_control_library

# 初始化机器人控制器接口
controller = robot_control_library.RobotController()

# 连接到机器人
controller.connect()

# 定义一个简单的移动指令
move_command = {
    'axis': 'x',
    'position': 100,
    'velocity': 50,
    'acceleration': 20
}

# 发送指令并执行动作
controller.move(move_command)

# 断开连接
controller.disconnect()
这段代码首先导入了假想的控制库 robot_control_library ,然后实例化一个机器人控制器对象,并尝试连接到机器人。之后,定义了一个移动指令并发送给机器人。最后,断开控制器连接。每个步骤都需要程序员根据实际的控制器API和机器人规格进行适配和修改。
在完成软件配置后,用户应该能够通过控制界面或编程接口进行更复杂的任务操作。这标志着四轴机器人安装过程的圆满结束。
4. 编程手册与语言介绍
4.1 编程基础与语言概述
4.1.1 四轴机器人专用编程语言
四轴机器人编程语言是专为控制机械臂运动和操作任务而设计的计算机语言。它允许程序员指定精确的运动序列、速度、加速度和执行动作。这些专用语言通常包含了一套预定义的指令集,可以描述机器人的各种动作,包括移动到一个特定位置、开启或关闭工具以及与外部设备进行通讯。
在编写程序时,程序员使用这种专用的编程语言,可以精确控制机器人的每一个关节和末端执行器的运动,以达到预期的生产效果。不同于通用编程语言,四轴机器人编程语言通常更专注于运动控制和实时响应。
4.1.2 语言的基本语法和结构
基本语法和结构是编程语言的基石,它们定义了程序的编写规则。对于四轴机器人编程语言而言,基本的语法结构可能包括:
- 指令(Statements) :告诉机器人执行一个动作或任务,例如移动到指定位置或执行特定操作。
- 变量(Variables) :用来存储数据,如位置、速度、时间等。
- 控制流语句(Control Flow Statements) :包括循环(Loops)和条件判断(Conditionals),用于处理程序中的逻辑流程。
// 示例:基本语法结构
MOVEMENT: MOVE TO X1, Y1, Z1, A1, B1, C1, SPEED 100%;
以上代码展示了机器人移动指令的基本结构,其中包含了目标位置、姿态以及速度。 MOVE TO 是指令的关键字,后面的参数定义了在三维空间中的具体位置和机器人的姿态, SPEED 后面跟随的数值定义了移动速度。
4.2 编程实例与技巧
4.2.1 简单编程任务的实现
为了更好地理解四轴机器人编程,我们来看一个简单的编程任务:让机器人抓取一个物体并放置到指定位置。这个任务可以分为以下几个步骤:
- 初始化程序 :设置机器人的初始状态,包括工具坐标系、速度和加速度参数等。
- 定位 :机器人移动到物体上方准备抓取。
- 抓取 :执行抓取动作。
- 移动 :将物体移动到目标位置上方。
- 释放 :在目标位置释放物体。
- 返回初始位置 :任务完成,返回到初始位置。
// 示例:简单任务实现的伪代码
INITIALIZE;
MOVE TO X1, Y1, Z1, A1, B1, C1, SPEED 100%; // 定位
CLOSE GRIPPER; // 抓取
MOVE TO X2, Y2, Z2, A2, B2, C2, SPEED 100%; // 移动
OPEN GRIPPER; // 释放
MOVE TO HOME POSITION;
上述伪代码展示了抓取和放置任务的基本逻辑,它使用了简单的一系列指令来描述整个过程。
4.2.2 高级功能的应用技巧
随着任务复杂性的增加,四轴机器人编程也需要使用到更高级的功能。例如,使用程序循环、条件判断语句来执行更加复杂的操作,或者利用子程序(Subroutines)来重复执行特定的任务。
// 循环和条件判断的应用示例
WHILE NOT END OF PRODUCTION LINE DO
    // 检查是否有物体需要拾取
    IF OBJECT DETECTED AT X1, Y1, Z1 THEN
        GRAB OBJECT;
        MOVE TO DESTINATION AT X2, Y2, Z2;
        RELEASE OBJECT;
    ENDIF
    // 移动到下一行程
    MOVE TO NEXT POSITION;
ENDWHILE
此外,还可以通过编写子程序来优化代码的重用性,如下示例:
// 子程序应用示例
SUB ROUTINE GRAB_OBJECT
    MOVE TO OBJECT POSITION;
    CLOSE GRIPPER;
    LIFT OBJECT 5CM;
END SUB

// 在主程序中调用子程序
WHILE NOT END OF PRODUCTION LINE DO
    IF OBJECT DETECTED AT X1, Y1, Z1 THEN
        CALL GRAB_OBJECT;
        MOVE TO DESTINATION AT X2, Y2, Z2;
        RELEASE OBJECT;
    ENDIF
    MOVE TO NEXT POSITION;
END WHILE
在实际应用中,高级功能的应用可以大幅提升程序的效率和准确性。程序员通过熟练掌握这些技巧,能够编写出更加高效、易维护的机器人程序。
5. 实践应用和技能提升
5.1 实际应用案例分析
在探索四轴机器人的应用领域时,我们发现其应用广泛涉及自动化生产线、电子制造、医疗设备、科研实验等众多高精尖领域。一个成功的应用案例对于理解四轴机器人在实际中的运用至关重要。
5.1.1 标准操作流程的建立
以四轴机器人在汽车制造业中的应用为例,其标准操作流程通常包括以下几个关键步骤:
- 初始设定:包括机器人系统初始化、载入工艺参数设置。
- 定位与抓取:根据预先设定的路径,准确抓取汽车部件。
- 焊接或装配:按照工艺要求,完成部件的焊接或装配。
- 质量检测:使用传感器或视觉系统检查装配质量。
- 下载结果:将检测结果记录并反馈到生产管理系统中。
flowchart LR
    A[开始] --> B[系统初始化]
    B --> C[载入工艺参数]
    C --> D[定位与抓取部件]
    D --> E[焊接或装配]
    E --> F[质量检测]
    F --> G[记录并反馈结果]
    G --> H[结束]
5.1.2 特殊任务的解决方案
面对更加复杂和多变的任务,例如在精密工程中的微操作,四轴机器人同样能够发挥其优势。特殊任务往往要求机器人具有更高的精度和适应性。因此,制定相应的解决方案和程序是必不可少的。以下是一些解决方案的策略:
- 自适应控制:利用高级传感器反馈,实现对机器人运动路径的实时调整。
- 多传感器融合:结合视觉、力感等传感器数据,提高作业精度和灵活性。
- 软件模拟:预先在软件中模拟机器人的作业流程,优化路径规划。
5.2 技能提升策略
对于四轴机器人的操作人员来说,持续学习和技能提升是职业生涯中不可或缺的一部分。以下是提升个人技能的几个方向。
5.2.1 技术更新与学习路径
技术的更新换代是迅速的。四轴机器人领域的技术进步主要集中在以下几个方面:
- 人工智能的集成,例如通过机器学习优化路径规划。
- 新材料的应用,以提高机器人的性能和可靠性。
- 互联网技术的融合,实现远程监控和诊断。
针对这些技术趋势,建议的学习路径可能包括:
- 定期参加专业培训,保持对新技术的敏感度。
- 学习相关的编程和软件工具,如机器人仿真软件。
- 阅读最新的技术文献和研究报告,不断拓宽知识视野。
5.2.2 高级认证与职业技能发展
获得相关领域的高级认证不仅是对个人技能的肯定,也可以作为职业发展的催化剂。在四轴机器人领域,以下认证可能是有益的:
- ISO认证的自动化工程师。
- ROS(Robot Operating System)开发者认证。
- 工业机器人编程和维护的专业认证。
此外,建立个人职业发展规划,参加行业内的交流会议,或是进行跨学科的学习也是推动职业技能提升的重要方法。这不仅能为个人带来更多的发展机会,也有助于促进整个行业的技术进步和创新。
简介:本教程资源包为初学者准备,深入讲解了雅马哈四轴机器人的安装、操作和编程。四轴机器人在工业自动化领域中以高效和精准著称,尤其适用于装配、搬运、焊接等场景。本资源包含结构工作原理介绍、详细安装过程、PPT操作文档、编程手册、视频教程、报警手册、安全规范和实践应用等内容。教程旨在帮助学习者从零开始,全面掌握机器人技术,为未来在工业自动化领域的应用打下坚实基础。
更多推荐


 9
 0
- 0


 已为社区贡献1条内容

所有评论(0)